

Промышленные роботы широко используются в промышленном производстве, производстве автомобилей, электроприборов, продуктов питания и т. д., могут заменить повторяющиеся манипуляционные работы-типа машины, полагаясь на свою собственную мощность и возможности управления для выполнения различных функций машины. Он может выдерживать команды человека, а также работать в соответствии с заранее-запрограммированной программой. Сегодня мы поговорим об основных основных компонентах промышленных роботов.
1. Основная часть
Основной корпус механизма, который является основой и реализацией механизма, включая руку, руку, запястье и кисть, представляет собой механическую систему с несколькими степенями свободы. У некоторых роботов есть другой механизм ходьбы. Промышленные роботы имеют 6 и более степеней свободы. Запястье обычно имеет от 1 до 3 степеней свободы движения.
2. Система привода
Система привода промышленных роботов делится на три категории: гидравлические, пневматические и электрические в зависимости от источника питания. По требованию эти три примера также могут быть объединены с композитной системой привода. Или через синхронный ремень, систему колес, шестерни и другой механизм механической передачи для косвенного привода. Система привода имеет силовой агрегат и механизм передачи, используемые для осуществления соответствующего действия. Эти три типа основной системы привода имеют свои особенности, в настоящее время основным направлением является система электропривода. В результате низкой инерции, серводвигатели переменного и постоянного тока с большим крутящим моментом и поддерживающий их сервопривод (преобразователь частоты переключения, широтно-импульсный модулятор постоянного тока) получили общее признание. Этот тип системы не требует преобразования энергии, прост в использовании и чувствительном управлении. Большую часть двигателя необходимо установить за механизмом точной передачи: редуктором. Зубья преобразователя скорости с помощью шестерен, количество встречных-вращений двигателя будет замедляться до желаемого числа встречных-вращений, и чтобы получить устройство с большим крутящим моментом, тем самым уменьшая скорость, добавляя крутящий момент, когда нагрузка велика, серводвигатель для увеличения мощности не является экономически-эффективным, может иметь соответствующую скорость в пределах объема Редуктор скорости для улучшения выходного крутящего момента. Серводвигатель, работающий на низкой-частоте, склонен к нагреву и низкочастотной-вибрации, длительная работа и повторяющаяся работа не способствуют обеспечению его точности и надежности. Наличие двигателя с точной передачей позволяет серводвигателю работать с соответствующей скоростью, повышая жесткость корпуса машины и обеспечивая больший крутящий момент. Сегодня существует два типа основных коробок передач: гармонические коробки передач и коробки передач для автодомов.
3. Система управления
Система управления роботом — это мозг робота и основной элемент, определяющий полезность и функции робота. Система управления находится в соответствии с входной программой в системе привода и реализацией механизма восстановления командного сигнала и управления. Основной задачей технологии управления промышленными роботами является управление диапазоном деятельности, положением и траекторией движения промышленных роботов в рабочем пространстве, временем действия и так далее. Он характеризуется простым программированием, программным управлением с помощью меню, дружественным интерфейсом взаимодействия человека с компьютером, онлайн-подсказками для манипуляций и простотой использования. Система контроллера является центром робота, иностранные компании, занимающиеся нашими экспериментами, тесно закрыты. В последние годы, с развитием технологий микроэлектроники, функции микродиспозера становятся все выше и выше, а цена становится все дешевле и дешевле, и теперь на рынке появился 32-битный микродиспоузер стоимостью 1-2 доллара США.
Экономичные-микропроцессоры для контроллеров роботов открывают новые возможности для разработки, благодаря чему становится возможной разработка недорогих-контроллеров роботов с высокими-функциональными возможностями. Чтобы система имела достаточную вычислительную мощность и емкость памяти, контроллер робота теперь поддерживает более мощные серии ARM, серии DSP, серии POWERPC, серии Intel и другие составы микросхем. Из-за того, что существующие функции и функции чипа общего-назначения не могут полностью удовлетворить требования некоторых робототехнических систем с точки зрения цены, функциональности, интеграции и интерфейсов, что привело к созданию робототехнической системы по требованию навыков SoC (Systemon Chip), специальный измельчитель и необходимый интерфейс, объединенные вместе, могут упростить конструкцию периферийных цепей системы, уменьшить размер системы и снизить затраты. низкая-стоимость. Например, Actel интегрирует ядра утилизации NEOS или ARM7 в свои продукты FPGA, чтобы сформировать полноценную систему SoC. Что касается контроллеров робототехники, ее исследования в основном проводятся в США и Японии, и существуют готовые продукты, такие как американская компания DELTATAU и японская Pengli Co. Их контроллеры движения основаны на технологии DSP в качестве ядра и используют открытую структуру на базе ПК.
4. Сенсорная система
Это комбинация внутреннего сенсорного модуля и внешнего сенсорного модуля для получения значимой информации о внутреннем и внешнем состоянии окружающей среды. Внутренние датчики: датчики, используемые для определения состояния самого робота (например, угла между руками), в основном датчики, определяющие положение и угол. Конкретно это: датчики положения, датчики положения, датчики угла и так далее. Внешние датчики: датчики, используемые для определения среды, в которой находится робот (например, обнаружение объектов, расстояние от объекта) и состояния (например, определение того, скользит ли захваченный объект). В частности, существуют датчики расстояния, датчики видения, датчики силы и т. д. Использование интеллектуальных сенсорных систем повышает мобильность роботов, стандарты практичности и интеллекта, система восприятия человеком информации о внешнем мире представляет собой роботизированную ловкость, однако для некоторой лицензионной информации датчики более эффективны, чем человеческая система.
5. Конечный-эффектор
Конечный-эффектор – это компонент, прикрепленный к последнему суставу робота. Обычно его используют для захвата объектов, подключения к другим механизмам и выполнения желаемой задачи. Производители роботов обычно не проектируют и не продают концевые-рабочие органы, в большинстве случаев они предоставляют только простой захват. Обычно концевой -эффектор монтируется на фланце 6-осевого робота для выполнения задач в данной среде, таких как сварка, покраска, склеивание, а также загрузка и разгрузка деталей — это лишь некоторые из задач, которые должен выполнять робот.
Обзор серводвигателей
Сервоприводы, также известные как «сервоконтроллеры» и «сервоусилители», представляют собой контроллеры, используемые для управления серводвигателями, аналогичные роли инверторов в обычных двигателях переменного тока, и являются частью сервосистемы. Обычно серводвигатель управляется тремя способами: по положению, скорости и крутящему моменту, что обеспечивает высокоточное-позиционирование системы привода.
I. Классификация серводвигателей
Серводвигатели переменного тока делятся на две категории: серводвигатели постоянного и переменного тока, серводвигатели переменного тока делятся на асинхронные серводвигатели и синхронные серводвигатели, нынешняя система переменного тока постепенно заменяет систему постоянного тока. По сравнению с системой постоянного тока серводвигатель переменного тока имеет такие преимущества, как высокая надежность, хорошее рассеивание тепла, малая инерция и способность работать под высоким давлением. Поскольку щетки и рулевые механизмы отсутствуют, сервосистема переменного тока также становится бесщеточной сервосистемой, а двигатели, используемые в ней, представляют собой асинхронные двигатели клеточного-типа и синхронные двигатели с постоянными магнитами с бесщеточной конструкцией. (1) Серводвигатель постоянного тока делится на щеточный и бесщеточный двигатель. ① Низкая стоимость щеточного двигателя, простая конструкция, пусковой крутящий момент, широкий диапазон скоростей, простота управления, обслуживания, но удобство обслуживания (замена угольных щеток), электромагнитные помехи, использование экологических требований, обычно используется в общепромышленных и гражданских случаях, чувствительных к затратам-; ② бесщеточный двигатель небольшого размера и легкого веса, большой отклик на мощность, скорость с высокой инерцией мал, крутящий момент и стабильность. Плавное вращение, комплексное управление, интеллектуальное, гибкое электронное изменение фазы, может быть прямоугольным или синусоидальным изменением фазы, двигатель не требует обслуживания-, энергоэффективен, малое электромагнитное излучение, низкое повышение температуры и длительный срок службы, подходит для различных сред.
II. Характеристики различных типов серводвигателей
1) Преимущества и недостатки серводвигателей постоянного тока. Преимущества: точный контроль скорости, очень жесткие характеристики крутящего момента-скорости, простой принцип управления, простота в использовании, недорогой. Недостатки: щеточная коммутация, ограничение скорости, дополнительное сопротивление, образование частиц износа (непригодно для -беспыльных и взрывоопасных сред) 2) Достоинства и недостатки серводвигателей переменного тока. Достоинства: хорошие характеристики регулирования скорости, плавность регулирования во всем диапазоне скоростей, практически полное отсутствие вибраций, высокий КПД более 90 %, низкое тепловыделение, высокая скорость регулирования, высокая точность регулирования положения (в зависимости от точности энкодер) в пределах номинальной рабочей зоны может обеспечивать постоянный крутящий момент, низкую инерцию, низкий уровень шума, отсутствие износа щеток,-необслуживание (подходит для пылевых-беспыльных и взрывоопасных сред).
Недостатки:более сложное управление, параметры привода необходимо настроить на-параметрах PID на объекте, чтобы определить необходимость в дополнительных соединительных линиях. В настоящее время основные сервоприводы используют процессор цифровых сигналов (DSP) в качестве ядра управления, что позволяет реализовать более сложные алгоритмы управления, цифровые, сетевые и интеллектуальные. Силовые устройства обычно используются в интеллектуальном силовом модуле (IPM) в качестве основной конструкции схемы привода, внутренней интегрированной схемы привода IPM, в то же время с повышенным-напряжением, перенапряжением-током, перегревом, пониженным-напряжением и другими цепями обнаружения и защиты от неисправностей, в основной цепи также добавляется схема плавного-пуска для уменьшения процесс запуска-на воздействие привода. Сначала подайте питание на приводной блок через трех-полную-мостовую схему выпрямителя, чтобы выпрямить входную трехфазную мощность или мощность сети, чтобы получить соответствующую мощность постоянного тока. После выпрямленного трехфазного напряжения или питания от сети, затем через трехфазный синусоидальный преобразователь напряжения с ШИМ для управления трехфазным синхронным серводвигателем переменного тока с постоянными магнитами. Можно просто сказать, что весь процесс работы силового привода представляет собой процесс переменного тока-постоянного тока-переменного тока. Основная топологическая схема выпрямительного блока (переменного-постоянного тока) представляет собой трехфазную-полную-мостовую неуправляемую схему выпрямителя.
III. Схема подключения сервосистемы
1. Проводка привода
Сервопривод в основном имеет источник питания контура управления, источник питания основного контура управления, источник питания сервопривода, вход контроллера CN1, интерфейс энкодера CN2, подключение CN3. Источник питания контура управления представляет собой однофазный источник переменного тока-, входной источник питания может быть одно-фазным, трех-фазным, но оно должно быть 220 В, то есть при трехфазном входе трех-наш трехфазный источник питания должен проходить через трансформаторный трансформатор, чтобы можно было подключиться к приводу меньшей мощности. Однофазный прямой привод, однофазное подключение-должно быть подключено к клеммам R, S. Выходы серводвигателя U, V, W никогда не подключайте к источнику питания главной цепи, это может привести к сгоранию привода. Порт CN1 в основном используется для подключения контроллера главного компьютера, обеспечивая вход, выход, трехфазный выход кодера ABZ, аналоговый выход различных сигналов мониторинга.
2. проводка энкодера
На рисунке выше мы видим девять клемм, которые мы используем только пять: экранированный провод, два провода питания, два сигнала последовательной связи (+-), что почти совпадает с обычной проводкой энкодера.
3. Коммуникационный порт
Привод подключается к компьютерному ПЛК, ЧМИ и другому верхнему компьютеру через порт CN3, для управления приводом используется связь MODBUS, а для связи можно использовать RS232 и RS485.
IV. Рынок сервоприводов
Требования роботов к двигателям шарнирного привода очень строгие, серводвигатели переменного тока широко используются в промышленных роботах. В настоящее время внутренний рынок высокого класса-в основном занят известными зарубежными предприятиями, в основном из Японии, Европы и США, и в будущем существует много возможностей для внутреннего замещения. В настоящее время иностранные бренды занимают почти 80% доли рынка сервоприводов переменного тока в Китае, в основном из Японии, Европы и США. Среди них японская продукция занимает около 50 % доли рынка во главе с такими известными брендами, как Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji и т. д., а ее продукция характеризуется технологическим уровнем и уровнем производительности, который больше соответствует потребностям китайских пользователей, имеет хорошую экономичность-эффективность и высокую надежность для получения стабильного и устойчивого источника клиентов на малом и среднем-рынке OEM, в В частности, имеет монополию на преимущество. Прецизионный редуктор Недавно прочитал новость: индустрия робототехники сломала проблему «шеи», чувство довольно глубокое. С ростом затрат на рабочую силу замена людей промышленными роботами стала тенденцией. Промышленные роботы как краеугольный камень интеллектуального производства, но основные компоненты ограничивают развитие робототехнической промышленности Китая, согласно соответствующим исследованиям, показывают, что нынешний отечественный робот снижает обычную зависимость от импорта. Робототехника в Китае, чтобы стать климатом, должна быть полна решимости решить проблему основных компонентов.
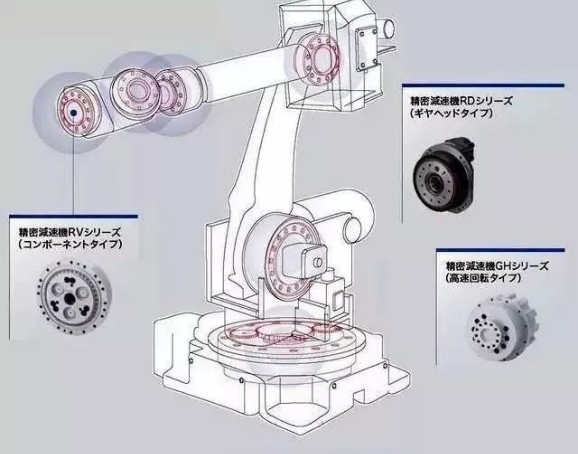
Ниже приводится введение в основные прецизионные компоненты промышленных роботов: редуктор скорости по сравнению с редуктором скорости общего-назначения, редуктор скорости для роботов требует короткой цепи передачи, небольшого размера, высокой мощности, легкого веса, простоты управления и так далее. В отрасли редукторов мы должны упомянуть двух гигантов отрасли — Nabtesco (Teijin, также известный как Nabtesco) и Hamonica Drive (Hamonica), широко известных в отрасли (редуктор RV и гармонический редуктор). Они почти монополизировали мир робототехнических коробок передач. Эти два типа редукторов имеют микронную-точность обработки, но на этапе массового производства они отличаются высокой надежностью, не говоря уже о тысячах оборотов при высокой-скорости работы, но также и о высоком сроке службы. В настоящее время на рынке большого количества применений промышленных роботов на редукторе скорости можно выделить две основные категории: редуктор скорости RV и гармонический редуктор скорости.
Редуктор РВ:меньше дифференциальное зацепление, но по сравнению с гармоническим редуктором, редуктор RV обычно используется с циклоидным колесом, редуктор RV состоит из циклоидного колеса и планетарного кронштейна. По сравнению с гармоническим редуктором, ключевым моментом в редукторе RV является процесс механической обработки и сборки. Редуктор RV имеет более высокую усталостную прочность, жесткость и срок службы, в отличие от гармонического привода. По мере увеличения времени использования точность движения будет значительно снижаться, недостатком является его большой вес, внешние размеры больше. Редуктор RV используется для крутящего момента ног робота, поясничных и локтевых трех суставов, нагруженных промышленных роботов, в одной, двух, трех осях используется редуктор RV. Гармоническая передача, которая чаще используется в робототехнике, имеет гораздо более высокую усталостную прочность, жесткость и срок службы, а дифференциальная точность стабильна, в отличие от гармонической передачи, поскольку с использованием времени рост точности движения будет значительно снижен, поэтому во многих странах мира высокоточные роботы приводят в движение больше редукторов RV, поэтому редуктор RV в усовершенствованном приводе робота постепенно заменяет тенденцию развития гармонического редуктора.
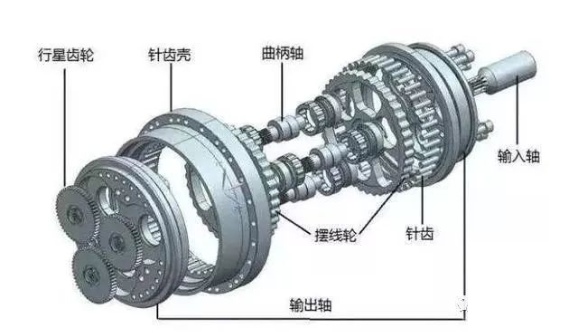 Редуктор RV в разобранном виде
Гармонический редуктор: используется также меньшее дифференциальное зацепление, гармонический ключевой механизм является гибким, требует повторной высокоскоростной деформации, поэтому он более хрупкий, несущая способность и срок службы ограничены. Редуктор гармоник - это своего рода устройство передачи гармоник, устройство передачи гармоник, включая педаль газа гармоник и редуктор гармоник. Гармонический редуктор в основном включает в себя: жесткое колесо, гибкое колесо и радиальную деформацию трех компонентов генератора волн. Это использование гибких шестерен для создания контролируемой волны упругой деформации, вызванной относительным несовпадением зубьев жесткого колеса и гибкого колеса для передачи мощности и движения. Этот вид передачи существенно отличается от обычной зубчатой передачи и отличается особенностями теории зацепления, расчета сбора и проектирования конструкции. Гармонический зубчатый редуктор обладает такими преимуществами, как высокая точность, высокая грузоподъемность и т. д. По сравнению с обычным зубчатым редуктором его объем и вес уменьшены как минимум на 1/3 за счет использования на 50 % меньше материала, поэтому гармонический зубчатый редуктор в основном используется для небольших роботов, характеризующихся небольшим объемом, легким весом, высокой грузоподъемностью, высокой точностью движения и большим передаточным числом одноступенчатой передачи. Обычно используется для промышленных роботов с небольшими нагрузками или больших роботов с несколькими осями на конце.
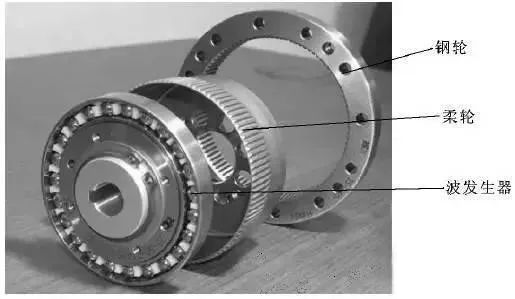 Гармонический редуктор в разобранном виде
Японская компания Nabtesco в начале 1980-х годов предложила конструкцию типа автофургона- в ходе исследования коробки передач для автофургонов в 1986 году, чтобы добиться существенного прорыва, на что ушло 6-7 лет; и первыми пришли к результатам отечественного Наньтун Чжэнькан и Хэнфэнтай провели время в течение 6-8 лет. Означает ли это, что у местных предприятий Китая мало шансов! К счастью, китайские предприятия, планировавшие несколько лет, наконец, добились некоторых прорывов. Внутренние в основном Nantong Zhenkang, станки Qinchuan, сущность Ухань, Чжэцзян Hengfengtai и Чжэцзян Shuanghuan диск, чтобы обеспечить. Говорят, что производство Nantong Zhenkang превысило 10 000 единиц, была открыта линия по производству станков Qinchuan, производство постепенно растет. Станок Qinchuan - это национальный проект по импортозамещению, станок Qinchuan 90 000 комплектов проекта трансформации технологии совместных редукторов промышленных роботов, производственная линия совместных редукторов промышленных роботов - две объединенные инвестиции в размере 314 миллионов юаней. Система управления Система управления роботом — это мозг робота, который является основным элементом, определяющим функции и функции робота. Система управления находится в соответствии с входной программой в системе привода и реализует механизм восстановления командного сигнала и управления. В следующей статье в основном представлена система управления роботом.

1, система управления роботом «управление» заключается в том, что цель управляемого объекта будет соответствовать желаемому способу поведения. Основное условие «управления» — понимание особенностей управляемого объекта. «Субстанция» — это контроль выходного крутящего момента привода.
2. Основной принцип работы робота. Принцип работы – воспроизведение демонстрационного обучения; демонстрационное обучение, также известное как управляемое демонстрационное обучение, как искусственный робот-руководитель, шаг за шагом в соответствии с фактическим спросом на операцию процесса действия один раз, робот в процессе руководства автоматически запоминает демонстрационное обучение позе каждого действия, позиции, параметров процесса, параметров движения и т. д. и автоматически генерирует непрерывное выполнение программы. После завершения обучения вам нужно только дать роботу команду на запуск, робот автоматически выполнит обученные действия для завершения всех процессов;
3, классификация управления роботом 1) в соответствии с наличием или отсутствием обратной связи делится на: разомкнутое-управление, замкнутое-управление, разомкнутое-контурное точное управление: точно знать модель управляемого объекта, и эта модель остается неизменной в процессе управления. (2) В зависимости от желаемой величины управление подразделяется на: принудительное управление, позиционное управление, гибридное управление. Управление положением подразделяется на: односоставное управление положением (обратная связь по положению, обратная связь по скорости положения, обратная связь по скорости положения, обратная связь по ускорению положения), многосоставное управление положением, многосоставное управление положением-разделяется на разложение управления движением, централизованное управление, управление силой делится на: прямое управление силой, управление импедансом, силовое-позиционное гибридное управление (3). Интеллектуальные методы управления Нечеткое управление, адаптивное управление, оптимальное управление, управление нейронной сетью, управление нечеткой нейронной сетью, экспертное управление 4. Конфигурация и структура аппаратного обеспечения системы управления. Электротехническое оборудование. Архитектура программного обеспечения. Поскольку процесс управления роботом включает в себя большое количество преобразований координат и операций интерполяции, а также управление более низким-в реальном-времени. Таким образом, текущая рыночная система управления роботами в структуре большей части иерархической структуры микро-системы управления компьютером обычно использует двух-уровневую компьютерную сервосистему управления.
(1) Конкретный процесс:После того как главный управляющий компьютер получает введенные персоналом инструкции по эксплуатации, он сначала анализирует и интерпретирует инструкции для определения параметров движения руки. Затем он выполняет кинематические, динамические и интерполяционные операции и, наконец, определяет параметры согласованного движения каждого сустава робота. Эти параметры выводятся на ступень сервоуправления по линии связи в виде заданного сигнала для системы сервоуправления каждого шарнира. Сервоприводы на шарнирах D/A преобразуют этот сигнал и заставляют суставы производить скоординированное движение. Датчики передают выходные сигналы движения от каждого сустава обратно на компьютер ступени сервоуправления, чтобы сформировать локальный замкнутый-контур управления для достижения точного управления движением робота в пространстве.
(2) Управление движением на основе ПЛК-. Два типа управления:① использование выходных портов ПЛК для использования импульсных команд для генерации импульсов для управления двигателем и в то же время использование устройств ввода-вывода общего-назначения или счетных частей для достижения замкнутого-управления положением серводвигателей ② использование внешнего расширения ПЛК модуля управления положением для достижения замкнутого-управления положением двигателей, этот способ в основном предназначен для отправки высокоскоростное-импульсное управление, относящееся к методу управления положением, управление положением обычно представляет собой более точечное-меж-точечное управление положением. Это метод управления положением, который в основном заключается в отправке высокоскоростного импульсного управления, а метод управления положением представляет собой управление положением от точки-до-точки.
Важные параметры робота
Технические параметры робота отражают работу, которую может выполнять робот, максимальная эксплуатационная производительность и т. д. Необходимо учитывать конструкцию и применение робота. Основными техническими параметрами робота являются степени свободы, разрешение, рабочее пространство, скорость работы, рабочая нагрузка и т. д.

1. Степени свободы – это количество координатных осей, которые имеет робот для самостоятельного движения. Степени свободы робота — это количество независимых параметров движения, необходимых для определения положения и ориентации руки робота в пространстве. Число степеней свободы робота обычно равно количеству соединений. Обычные роботы обычно имеют от 5 до 6 степеней свободы. Некоторые роботы также оснащены внешними осями.
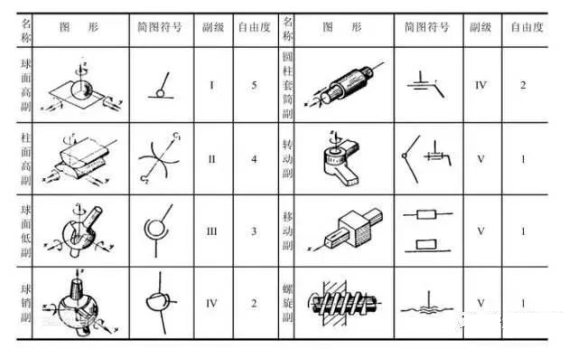
2. Суставы (Joint), то есть движение тисков, позволяющее манипулятору робота осуществлять относительное перемещение между учреждениями.
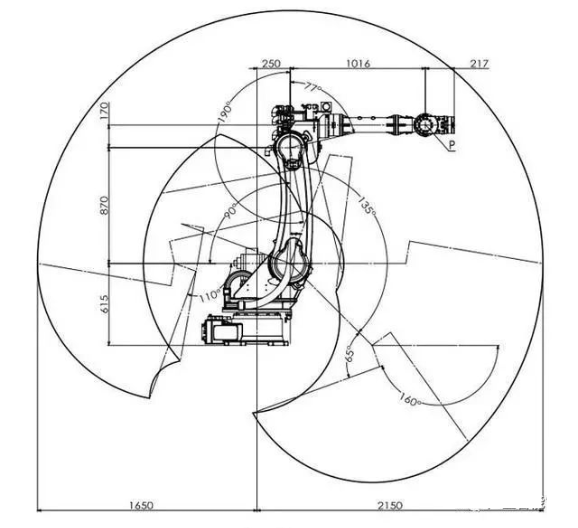
3. Рабочий диапазон Весь пространственный диапазон, которого может достичь точка крепления руки или руки промышленного робота. Его форма зависит от количества степеней свободы робота, а также типа и конфигурации подвижных соединений. Рабочий диапазон робота обычно следующий: графический и аналитический методы двух методов представления.
4. Скорость робота в рабочем процессе с условиями нагрузки, равномерной скоростью процесса движения, центром механического интерфейса или центром инструмента в единицу времени пройденного расстояния или угла поворота.
5. Рабочая нагрузка — это нагрузка, установленная на передней части запястья робота, в рабочем диапазоне максимального веса, который можно выдержать в любом положении, обычно выражаемого через массу, момент, момент инерции. Кроме того, а также скорость работы, размер ускорения и другие параметры, рабочая нагрузка обычно используется при высокоскоростной работе-робота, который может определять вес заготовки как несущую способность в качестве индикатора. Вес груза манипулятора-робота следует рассматривать как сумму захвата и заготовки.
6. Разрешение
Это относится к минимальному расстоянию перемещения или минимальному углу поворота, который робот может реализовать . 7, точность. Повторяемость или точность повторного позиционирования: относится к разнице между повторным достижением роботом определенного целевого положения. Например, если вы попросите ось пройти 100 мм, первый раз, когда она действительно прошла 100,01. Повторите то же действие, которое он прошел 99,99. Ошибка 0,02 — это повторная точность позиционирования. Это мера концентрации ряда значений ошибок, т.е. повторяемости. Точность робота зависит не только от шарнирного редуктора и трансмиссии, но и от процесса механической сборки, который во многих случаях отсутствует, что приводит к снижению повторяющейся точности позиционирования робота.