

Дизайнеры систем промышленной автоматизации сталкиваются с растущими проблемами. Монтаж стойки Такое оборудование может привести к увеличению размера и тепловых ограничений. В суровых промышленных средах, где чувствительное электронное оборудование требует строго регулируемых напряжений, клиенты требуют более высоких производительности и функциональности. В первой части этой серии из двух частей мы рассмотрим противоречивые требования по поставкам промышленной электроэнергии и компромиссы, связанные с общими решениями.
Введение
Промышленная система автоматической системы представляет уникальные проблемы. На самом деле, это история конфликтующих требований. Внедрение недорогих модульных стоек для компонентов системы жилья, таких как программируемые логические контроллеры (ПЛК) и модули ввода-вывода, вкладывают тяжелые пространства и тепловые ограничения на инженеров и растворов. Эти проблемы усугубляются необходимостью обеспечения очень надежной работы в суровых условиях, подверженных грязи, влажности и вибрации.
Кроме того, клиенты ожидают повышения функциональности в последующих поколениях систем автоматизации, и все это без увеличения энергопотребления, размера оборудования, генерации тепла и стоимости. Такие усовершенствования часто основаны на достижениях в области электроники, но часто стоят по цене: более плотные мощные допуски и скачки уровней напряжения, которые должны оставаться стабильными, приходящие из менее идеальных источников питания.
Тем не менее, инженеры не хотят тратить ценное проектное время на разработку питания, который остается незамеченным клиентом и часто считается пустой тратой ценного пространства. Вместо этого инженер предпочитает сосредоточиться на вещах, которые четко отличают его систему автоматизации от конкуренции.
Поставщики полупроводников отреагировали на противоречивые потребности дизайнеров системы промышленной автоматизации, внедряя модули, которые интегрируют многие ключевые функции источника питания в одно устройство. Тем не менее, модули, предназначенные для питания с помощью размеров 12, 24 или 48 В пост. Оба решения приводят к более крупным, более дорогим и менее эффективным энергосистемам - именно то, чего пытаются избежать системных инженеров.
Это примечание является частью 1 нашей серии из двух частей по регуляторам промышленного управления. Здесь мы обсуждаем архитектуры промышленного управления и архитектуры электроснабжения, которые делают их уникальными, задача дизайна. Во второй части этой серии мы обсудим следующее поколение мощных устройств, которые используют новейшие методы изготовления кремния в сочетании с инновационными дизайнами чипов.
Архитектура промышленного управления
В то время как 24VDC стал фактическим напряжением для большинства приложений для управления промышленным управлением (особенно тех, которые используют ПЛК), 12 В постоянного тока также является обычным явлением и часто используется в качестве напряжения резервного копирования батареи или предоставляется альтернативными источниками энергии, такими как фотоэлектрические (PV) панели. Недавнее введение Power Over Ethernet (POE) также поощряло производителей промышленной автоматизации к разработке оборудования, приводимому в действие поставки 48 В постоянного тока, указанного в стандарте. Типичная промышленная система управления с использованием источника питания 24 В постоянного тока показана на рисунке 1.

Рисунок 1. Типичная система промышленного управления.
Система состоит из модулей ввода/вывода для получения информации от датчиков или отправки команд на приводы, многоканальные цифровые входы, многоканальные аналоговые входы и выходы, функции связи и процессор (ЦП), связанные через цифровую шину. Обычно обеспечивает вычислительную мощность. Питание подается из утилиты, уходит до 24 В постоянного тока и распределяется через заднюю плане.
Более внимательный взгляд на источник питания системы выявляет большую сложность из -за различных уровней напряжения и тока, требуемых различными компонентами системы. На рисунке 2 показана небольшая часть архитектуры мощности. Основное источник питания 120VAC/230VAC первоначально уходит вниз к стандартному источнику питания системы мощности 12 В постоянного или 24 В постоянного тока с использованием модуля промышленного питания. На системном уровне это напряжение на задней плане дополнительно уходит к более низким уровням напряжения, требуемым отдельными компонентами.
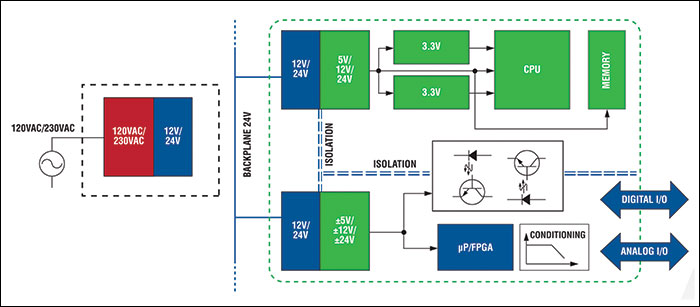
Рисунок 2. Часть энергетической архитектуры системы промышленной автоматизации.
Например, ПЛК может состоять из микропроцессора, процессора цифрового сигнала (DSP) и полевого программируемого массива (FPGA). Эти устройства требует диапазона напряжения от 5 В до 1 В. Однако для всей ПЛК может потребоваться до 3,5А тока. Аналогичным образом, многоканальные аналоговые модули ввода-вывода требуют поставки ± 15 В и 5 В для различных усилителей, аналого-цифровых преобразователей (ADC) и мультиплексоров (Muxs) с токами до 500 мА.
Чтобы усложнить ситуацию, дизайнеры должны рассмотреть переходные пики напряжения («перенапряжения»), которые влияют на поставки питания через такие события, как удары молнии по распределительной сети или путем быстрого переключения тяжелых нагрузок, которые имеют те же схемы питания, что и система промышленной автоматизации. Например, в самой архитектуре источника питания также могут возникнуть шипы напряжения, например, когда модуль питания снижает напряжение питания до 12 В постоянного тока или 24 В постоянного тока, особенно при использовании устройств типа режима коммутатора.
Эти переосмысленные события настолько распространены, что такие организации, как Международная электрохимическая комиссия (МЭК), рекомендуют инженерам разрабатывать свои системы, чтобы противостоять их. Например, IEC 60664, которая занимается координацией изоляции в системах низкого напряжения (1 кВАК и 1,5 кВт), утверждает, что оборудование «класса II» (включая типы оборудования, используемого в промышленной автоматизации), приводимых в систему по расходным материалам 24 В постоянного тока. Выдержать перенапряжения до 60 В.
Основы регулирования напряжения DC-DC
Преобразование напряжения DC-DC (или «регулирование») является крупным бизнесом, и поставщики полупроводников вложили значительные средства в разработку широкого спектра продуктов для всех приложений. Устройства разделены на две группы: регуляторы с низким отсеванием (LDO), также известные как линейные регуляторы; и переключение регуляторов.
При тщательном сопоставлении с рабочими характеристиками приложения регуляторы переключения обычно более эффективны в широком диапазоне входных напряжений по сравнению с LDO. Кроме того, регуляторы переключения могут легко подняться («повысить»), шаг вниз («buck») и инвертировать напряжения. (Обратите внимание, что некоторые части питания системы промышленной автоматизации требуют инвертирования.
Переключение регуляторов имеет один недостаток по сравнению с простыми в использовании LDO: конструкция регулятора является более сложной. Это связано с тем, что для ослабления напряжения и тока требуется выходная фильтрация, генерируемые высокочастотными операциями переключения. Это вызывает проблемы для чувствительных чипов и генерирует электромагнитные помехи (EMI). Несмотря на это, инженеры, разрабатывающие многие современные приложения, все чаще предпочитают переключение регуляторов.
Ключом к работе регуляторов переключения является использование эффекта полевых поля металла оксида металла в качестве устройств переключения. Когда MOSFET включен, ток течет как на нагрузку, так и на внешний индуктор, который хранит энергию. Когда MOSFET выключается, индуктор обеспечивает свою хранимую энергию для нагрузки.
Модуляция ширины импульса (ШИМ) обычно используется для управления выходным напряжением. Частота поддерживается постоянной, и ширина импульса («вовремя») регулируется, чтобы обеспечить желаемое напряжение. Высокочастотное переключение регулятора ограничивает потери в системе, сохраняя при этом относительно стабильный выход напряжения в диапазоне входов и нагрузок.
В асинхронном регуляторе переключения топологии (рисунок 3) энергия, хранящаяся в индукторе, а затем перенесена на нагрузку во время цикла отключения MOSFET, не течет непосредственно к нагрузке. Вместо этого он распространяется через внешний диод Шоттки. Если индуктор выбирается на основе ожидаемой нагрузки, регулятор переключения будет работать в режиме непрерывной проводимости, обеспечивая таким образом стабильное регулируемое напряжение.
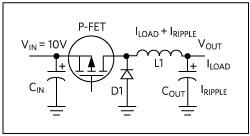
Рисунок 3. Асинхронная цепь регулятора Buck.
Конечная эффективность этих регуляторов переключения определяется двумя основными факторами: падение прямого напряжения внешнего диода Шоттки и характеристики тока обратной утечки устройства. В современных устройствах прямое падение напряжения приближается к пределу около 0. 3V. Это не так много, но это приводит к постоянному потреблению устройства и снижению эффективности.
Замена диода Шоттки на МОСФЕТ повышает эффективность, поскольку на резистентности (на R) транзистора можно снизить с помощью расширенных методов изготовления, чтобы поддерживать прямое напряжение (и потери) ниже исходного диода. Работа двух МОСФЕТОВ в этой схеме должна быть синхронизирована, чтобы один проводил, а другой выключался.
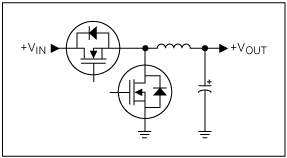
Рисунок 4. Синхронная цепь регулятора Buck.
Второй MOSFET так называемого синхронного регулятора может быть интегрирован в модуль. В дополнение к устранению внешнего диода Шоттки, это упрощаетКонструкция схемыи уменьшает счет материалов (BOM).
Побочный эффект конструкции синхронного регулятора заключается в том, что из -за операции переключения двух МОСФЕТОВ (т. Е. Удвоение индуктивных потерь) текущие потоки в обоих направлениях в индукторе. Это сравнивается с однонаправленным потоком в асинхронном типе. В синхронных регуляторах потери обычно небольшие, но становятся больше при более низких нагрузках, когда эффективность устройства может быть ниже, чем эквивалентный асинхронный тип.
Основные поставщики полупроводников рассмотрели этот недостаток с использованием различных методов. Например,МаксимумИнтегрированныйпредставил сериюВысокое напряжениеСинхронные регуляторы, такие как MAX17503, с функцией режима, которая может использоваться для работы устройства в трех выбираемых режимах работы: ШИМ, модуляция пульсовой частоты (PFM) и режима прерывания (DCM). DCM также устраняет обратный ток индуктора для повышения эффективности при более низких нагрузках, но не пропускает импульсы. Это делает DCM подходящим для чувствительных к частоте приложений.
Краткое содержание
Высоковольные, высокооборотные синхронные регуляторы отвечают потребностям промышленной автоматизации для компактных, эффективных и простых в разработке модулей питания. Несколько факторов способствовали промышленной дилемме энергетики, но высоковольтный синхронный регулятор архитектуры, которые соответствуют всем потребностям. В то время как текущий выбор подходящих компонентов ограничен, диапазон продолжает расширяться, чтобы соответствовать всем требованиям преобразования напряжения DC-DC типичной системы, с выходами мощности в диапазоне от нескольких сотен миллиампер с нескольких усилителей. Во второй части мы обсудим, как новые инновации в синхронных регуляторах помогают решить проблему с энергетикой.