

Разработчики систем промышленной автоматизации сталкиваются с растущим числом проблем. Монтаж такого оборудования в стойки приводит к увеличению размеров и тепловым ограничениям. В суровых промышленных условиях чувствительное электронное оборудование требует строго регулируемого напряжения, а клиенты требуют более высокой производительности и функциональности. В первой части этой серии из двух частей мы рассмотрим противоречивые требования к промышленным источникам питания и компромиссы, связанные с общими решениями.
Введение
Проектирование систем промышленной автоматизации представляет собой уникальные задачи. На самом деле, это история противоречивых требований. Внедрение недорогих модульных стоек для размещения компонентов системы, таких как программируемые логические контроллеры (ПЛК) и модули ввода-вывода, наложило серьезные ограничения на пространство и тепловые ограничения для инженеров и решений. Эти проблемы еще больше усложняются необходимостью обеспечения высокой надежности работы в суровых условиях, подверженных загрязнению, влажности и вибрации.
Кроме того, клиенты ожидают расширения функциональности в последующих поколениях систем автоматизации без увеличения энергопотребления, размера устройства, выделения тепла или стоимости. Такая расширенная функциональность часто основана на достижениях в области электронных технологий, но за это часто приходится платить: более строгие допуски по мощности и скачки уровней напряжения, которые должны оставаться стабильными, несмотря на несовершенство источников питания.
Однако инженеры не хотят тратить драгоценное время проекта на проектирование источника питания, который остается незамеченным для клиентов и часто считается пустой тратой ценного пространства. Вместо этого инженеры предпочитают сосредоточиться на функциях, которые четко отличают их системы автоматизации от конкурентов.
Поставщики полупроводников отреагировали на противоречивые требования разработчиков систем промышленной автоматизации, представив модули, объединяющие множество ключевых функций электропитания в одном устройстве. Однако модули, предназначенные для питания от источников питания 12, 24 или 48 В постоянного тока, используемых в системах промышленной автоматизации, должны быть защищены зажимами напряжения или использовать технологию асинхронного переключения, чтобы противостоять скачкам напряжения, которые мешают основному источнику питания. Оба решения приводят к созданию более крупных, дорогих и менее эффективных энергосистем, а именно этого системные инженеры стараются избежать.
Эти рекомендации по применению являются частью 1 нашей серии из двух частей, посвященной промышленным регуляторам управления. Здесь мы обсуждаем архитектуры промышленного управления и их уникальные архитектуры электропитания, которые представляют собой проблемы проектирования. Во второй части этой серии мы обсудим следующее поколение силовых устройств, в которых используются новейшие технологии производства кремния в сочетании с инновационными конструкциями микросхем.
Архитектуры промышленного управления
Хотя напряжение 24 В постоянного тока де-факто стало напряжением для большинства приложений промышленного управления (особенно тех, которые используют ПЛК), 12 В постоянного тока также широко распространены, обычно в качестве напряжения резервного питания от аккумуляторной батареи или от альтернативных источников энергии, таких как фотоэлектрические (PV) панели. Недавнее внедрение технологии Power over Ethernet (PoE) также побудило производителей промышленной автоматизации разрабатывать устройства, питающиеся от источника питания 48 В постоянного тока, указанного в этом стандарте. Типичная промышленная система управления, использующая источник питания 24 В постоянного тока, показана на рисунке 1.
 Рисунок 1. Типичная промышленная система управления.
Система включает в себя модули ввода-вывода для получения информации от датчиков или отправки команд на исполнительные механизмы, многоканальные цифровые входы, многоканальные аналоговые входы и выходы, функции связи и процессор (ЦП), связанный по цифровой шине. ПЛК обычно обеспечивают вычислительную мощность. Питание осуществляется от сети, пониженное до 24 В постоянного тока, и распределяется через объединительную плату.
При более внимательном рассмотрении источника питания системы становится очевидным, что сложность увеличивается из-за различных уровней напряжения и тока, требуемых различными компонентами системы. На рис. 2 показана небольшая часть архитектуры источника питания. Основное питание 120 В переменного тока/230 В переменного тока первоначально понижается с помощью промышленных модулей питания до стандартных источников питания объединительной платы системы 12 В постоянного тока или 24 В постоянного тока. На уровне системы это напряжение объединительной платы дополнительно понижается до более низких уровней напряжения, необходимых для отдельных компонентов.
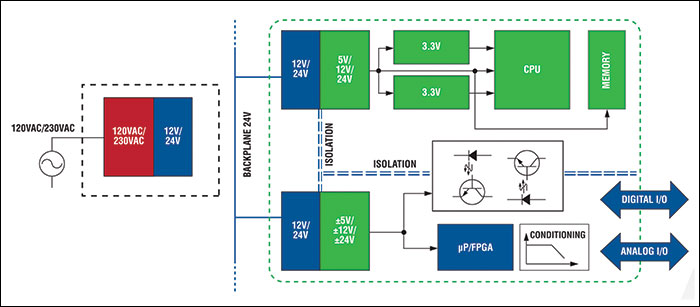 Рисунок 2. Часть архитектуры электропитания системы промышленной автоматизации
Например, ПЛК может состоять из микропроцессора, процессора цифровых сигналов (DSP) и программируемой вентильной матрицы (FPGA). Этим устройствам требуется диапазон напряжения от 5 В до 1 В. Однако всему ПЛК может потребоваться ток до 3,5 А. Аналогично, многоканальные модули аналогового ввода-вывода требуют источников питания ±15 В и 5 В для различных усилителей, аналого-цифровых преобразователей (АЦП) и мультиплексоров (MUX) с током до 500 мА.
Еще больше усложняет ситуацию то, что проектировщики должны учитывать переходные скачки напряжения («перенапряжения»), которые могут повлиять на подачу электроэнергии в результате таких событий, как удары молнии в распределительную сеть или быстрое переключение тяжелых нагрузок, использующих одну и ту же силовую цепь с системами промышленной автоматизации. Скачки напряжения также могут возникать внутри самой архитектуры источника питания, например, когда модули питания понижают напряжение источника питания до 12 В постоянного тока или 24 В постоянного тока, особенно при использовании устройств импульсного типа.
Эти случаи перенапряжения настолько распространены, что такие организации, как Международная электротехническая комиссия (МЭК), рекомендуют инженерам проектировать свои системы так, чтобы они выдерживали их. Например, стандарт IEC 60664 рассматривает координацию изоляции в системах низкого напряжения (1 кВ переменного тока и 1,5 кВ постоянного тока), утверждая, что оборудование «Класса II» (включая типы, используемые в промышленной автоматизации), питаемые от сети напряжением 24 В постоянного тока, должно быть спроектировано так, чтобы выдерживать перенапряжения до 60 В.
Основы регулирования напряжения постоянного и постоянного тока
Преобразование постоянного напряжения в постоянный (или «регулирование») — это крупный бизнес, и поставщики полупроводников вложили значительные средства в разработку широкого спектра продуктов для всех приложений. Устройства делятся на две группы: регуляторы с низким падением напряжения (LDO), также известные как линейные регуляторы; и переключающие регуляторы.
При тщательном подборе с рабочими характеристиками применения импульсные стабилизаторы обычно обеспечивают более высокий КПД в широком диапазоне входного напряжения по сравнению с LDO. Кроме того, импульсные стабилизаторы могут легко повышать («повышать»), понижать («понижать») и инвертировать напряжение. (Обратите внимание, что некоторые части источников питания систем промышленной автоматизации требуют инвертированного напряжения. Напротив, LDO могут только понижать напряжение.)
По сравнению с простыми и удобными в использовании LDO, импульсные регуляторы имеют один недостаток: их конструкция более сложна. Это связано с тем, что выходная фильтрация необходима для ослабления пульсаций напряжения и тока, возникающих в результате высокочастотных операций переключения. Это может вызвать проблемы с чувствительными чипами и создать электромагнитные помехи (EMI). Несмотря на это, инженеры, разрабатывающие множество современных приложений, все чаще отдают предпочтение импульсным регуляторам.
Ключом к работе импульсных стабилизаторов является использование полевых транзисторов металл-оксид-полупроводник (MOSFET) в качестве переключающих устройств. Когда МОП-транзистор включен, ток течет как к нагрузке, так и к внешнему дросселю, который сохраняет энергию. Когда МОП-транзистор выключен, индуктивность передает нагрузку накопленную энергию.
Широтно-импульсная модуляция (ШИМ) обычно используется для управления выходным напряжением. Частота остается постоянной, а ширина импульса («время включения») регулируется для обеспечения желаемого напряжения. Высокочастотное переключение регулятора минимизирует потери в системе, сохраняя при этом относительно стабильное выходное напряжение в диапазоне входных условий и условий нагрузки.
В импульсном стабилизаторе с асинхронной топологией (рис. 3) энергия, запасенная в дросселе и затем передаваемая в нагрузку во время цикла выключения MOSFET, не поступает непосредственно в нагрузку. Вместо этого он распространяется через внешний диод Шоттки. Если дроссель выбран в соответствии с ожидаемой нагрузкой, импульсный стабилизатор будет работать в режиме непрерывной проводимости, обеспечивая стабильное регулирование.
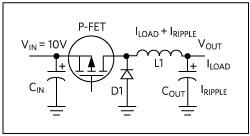 Рисунок 3. Схема асинхронного понижающего стабилизатора.
Предельный КПД импульсного стабилизатора этого типа определяется в первую очередь двумя факторами: прямым падением напряжения внешнего диода Шоттки и характеристиками обратного тока утечки устройства. В современных устройствах прямое падение напряжения приближается к пределу примерно в 0,3В. Это может показаться не таким уж большим, но это приводит к постоянному потреблению энергии и снижению эффективности.
Замена диодов Шоттки на МОП-транзисторы повышает эффективность, поскольку сопротивление открытого состояния (Ron) транзисторов можно уменьшить с помощью передовых технологий производства, что приводит к более низкому прямому напряжению (и потерям), чем у исходных диодов. Два МОП-транзистора в этой схеме должны работать синхронно: один проводящий, а другой блокирующий. (См. рисунок 4.)
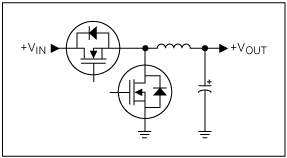 Рисунок 4. Схема синхронного понижающего стабилизатора.
В модуль может быть интегрирован второй МОП-транзистор так называемого синхронного стабилизатора. Помимо устранения необходимости во внешнем диоде Шоттки, это упрощает проектирование схемы и уменьшает спецификацию.
Побочным эффектом конструкции синхронного стабилизатора является то, что ток течет в дросселе в двух направлениях из-за операции переключения двух МОП-транзисторов (т. е. удвоенные потери в дросселе). Это контрастирует с однонаправленным потоком в асинхронных типах. В синхронных регуляторах потери обычно невелики, но при более низких нагрузках эффективность устройства может быть ниже, чем у эквивалентных асинхронных типов, что приводит к большим потерям.
Крупные поставщики полупроводников устранили этот недостаток с помощью различных технологий. Например, компания Maxim Integrated представила серию высоковольтных синхронных стабилизаторов, таких как MAX17503, с функцией MODE, которая позволяет устройству работать в трех выбираемых режимах: ШИМ, частотно-импульсная модуляция (ЧИМ) и режим прерывистой проводимости (DCM). ШИМ используется для нормальной работы. ЧИМ повышает эффективность при более низких нагрузках за счет устранения тока обратной индуктивности и пропуска импульсов. DCM также устраняет ток обратной индуктивности для повышения эффективности при более низких нагрузках, но не пропускает импульсы. Это делает DCM подходящим для применений, чувствительных к частоте.
Краткое содержание
Высоковольтные синхронные стабилизаторы тока с высокой выходной мощностью удовлетворяют спрос на компактные, эффективные и простые в проектировании силовые модули в промышленной автоматизации. Несколько факторов способствовали возникновению проблемы промышленного энергоснабжения, но теперь доступна архитектура высоковольтного синхронного регулятора, отвечающая всем требованиям. Хотя в настоящее время выбор подходящих компонентов ограничен, ассортимент продолжает расширяться, чтобы удовлетворить все требования к преобразованию напряжения постоянного тока для типичных систем с выходной мощностью от сотен миллиампер до нескольких ампер. Во второй части мы обсудим, как новые инновации в синхронных регуляторах могут помочь решить проблемы энергопотребления.