

Принцип управления двигателем является основой области моторной техники, которая включает в себя принцип работы двигателя, методы управления, практическое применение и другие аспекты. С развитием современной промышленности двигатель как важное устройство для преобразования и передачи энергии, точность и эффективность его управления напрямую влияют на производительность и эффективность всей системы. Поэтому глубокое понимание и изучение принципа управления двигателем имеет важное теоретическое и практическое значение.
Во-первых, принцип работы двигателя.
Двигатель — это устройство, преобразующее электрическую энергию в механическую, принцип его работы основан на законе электромагнитной индукции и законе электромагнитной силы. По принципу работы двигатели можно разделить на две категории: двигатели постоянного тока и двигатели переменного тока.
1. принцип работы двигателя постоянного тока
Двигатель постоянного тока использует поток постоянного тока через взаимодействие катушки якоря и катушки магнитного поля, генерируя крутящий момент для достижения механического движения устройства. Его основная структура включает в себя якорь, магнитные полюса, щетки и магнитное поле. Когда постоянный ток проходит через катушку якоря, он создает магнитное поле, которое взаимодействует между якорем и магнитным полем, что создает крутящий момент, который запускает двигатель. Скоростью двигателя постоянного тока можно управлять, регулируя напряжение якоря или ток якоря.
2. Принцип работы двигателя переменного тока.
Двигатель переменного тока — это устройство, которое использует постоянное изменение переменного тока для создания вращающегося магнитного поля, тем самым реализуя механическое движение. По принципу создания вращающегося магнитного поля двигатель переменного тока можно разделить на асинхронный двигатель и синхронный двигатель двух типов. Асинхронные двигатели (также известные как асинхронные двигатели) основаны на принципе электромагнитной индукции. Когда переменный ток проходит через обмотки статора, в статоре создается вращающееся магнитное поле, и ротор взаимодействует с вращающимся магнитным полем за счет эффекта индукции, создавая тем самым вращающий момент для привода двигателя. Синхронный двигатель основан на скорости двигателя и частоте источника питания, имеет фиксированную пропорциональную зависимость между работой двигателя, его скорость и частота источника питания строго синхронизированы.
Во-вторых, методы управления двигателем
Методы управления двигателем в основном включают регулирование скорости, управление пуском и управление торможением. Эти методы управления и их принципы подробно описаны ниже.
1. контроль скорости
Управление скоростью является наиболее важным и сложным аспектом управления двигателем. Существуют различные методы управления скоростью, включая управление скоростью с разделением напряжения по сопротивлению, управление скоростью с преобразованием частоты и векторное управление. Управление скоростью с разделением напряжения по сопротивлению — это метод снижения скорости двигателя путем изменения напряжения питания двигателя. Этот метод прост и легок в реализации, но менее эффективен. Управление скоростью с преобразованием частоты — это метод регулирования скорости двигателя путем изменения частоты переменного тока, подаваемого от источника питания. Этот метод может обеспечить широкий диапазон скоростей и высокую эффективность. Векторное управление — это более совершенный метод управления, который обеспечивает точную регулировку скорости и крутящего момента двигателя путем точного управления током и магнитным полем двигателя и подходит для случаев с более высокими требованиями к производительности двигателя.
2. Стартовый контроль
Пусковое управление – это управление двигателем в процессе перехода от стационарного состояния к рабочему. У асинхронных двигателей из-за малого пускового момента необходимо использовать специальные методы для реализации плавного пуска. Общие методы управления пуском включают прямой пуск, пуск при пониженном напряжении и плавный пуск. Хотя прямой пуск прост, пусковой ток велик, а влияние на электросеть велико; пуск с пониженным напряжением – уменьшение пускового тока за счет снижения напряжения питания; Плавный пуск – это использование силовых электронных устройств для достижения плавного управления процессом запуска двигателя.
3. Управление торможением
Управление торможением – это управление двигателем из рабочего состояния в стационарное. Существует множество методов управления тормозом, включая энергетическое торможение, торможение задним ходом и торможение с-обратной связью. Торможение с потреблением энергии осуществляется через обмотку статора двигателя в источник постоянного тока для создания тормозного момента; обратное торможение осуществляется путем изменения последовательности фаз питания двигателя для создания противоположного направления вращения с крутящим моментом двигателя для достижения торможения; Торможение с обратной связью- — это использование генерирующих характеристик двигателя, при которых механическая энергия преобразуется в электрическую энергию и подается обратно в сеть для достижения торможения.
В-третьих, схема управления двигателем
1. Схема управления двигателем с постоянными магнитами.
Это принципиальная схема схемы управления двигателем с постоянными магнитами. Эта схема используется для управления управлением постоянными магнитами. В схеме используются симисторные переключающие элементы переменного тока для улучшения коммутационных характеристик, поскольку двигатели с постоянными магнитами являются генераторами, а стандартные симисторные переключающие элементы трудно коммутировать должным образом. Двигатели с постоянными магнитами требуют двухполупериодного-выпрямления постоянного тока.
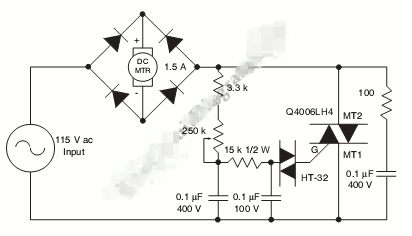
Двунаправленные тиристоры переменного тока включены последовательно на стороне входа переменного тока выпрямительного моста. Самая важная часть установки SCR на стороне постоянного тока моста связана с задержкой включения-и синхронизацией ближе к концу полу-периода. Схема обеспечивает широкий-диапазон управления, поэтому симисторный переключающий элемент переменного тока может срабатывать быстро или с низкой проводимостью при маломощных двигателях. Резистор переменного тока и выпрямитель имеют одинаковые номиналы напряжения. Все они основаны на фактической нагрузке двигателя и требованиях к напряжению сети.
2. 555 Схема управления двигателем с ШИМ и ограничителем тока
Чтобы обеспечить быстрое изменение скорости двигателя и изменение направления вращения, четыре выхода управляют мостами MOSFET H-. Устройства с каналом N- представляют собой МОП-транзисторы с нижней шиной питания, а канал P- — это МОП-транзисторы с верхней шиной мощности. все они управляются TC4469.
Последовательные резисторы небольшого размера помогают предотвратить колебания затвора и замедляют время перехода нижнего рельсового устройства, что помогает держать верхнее устройство выключенным. Резисторные делители и недорогие-затратные-переключающие транзисторы можно легко и экономично добавить для поддержания напряжения 15 В постоянного тока на приводе затвора верхнего- MOSFET-транзистора для достижения напряжения двигателя, превышающего 12 В постоянного тока.
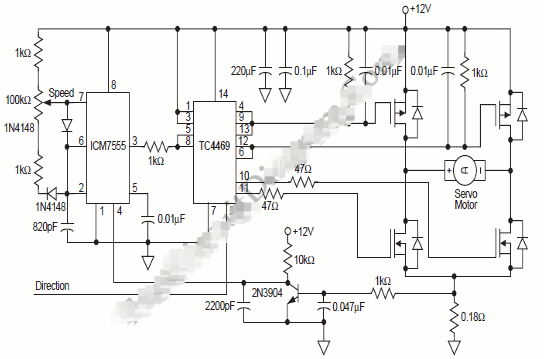
При напряжении выше 15 В постоянного тока простой линейный стабилизатор может питать их от положительного источника питания двигателя, поскольку ICM7555 и TC4469 требуют незначительного тока. Чтобы защитить затвор от переходных процессов, мы можем использовать стабилитрон. Когда нижний МОП-транзистор в том же плече моста включен, генерируется высокое значение dV/dT, и конденсатор затвора---исток помогает держать верхний МОП-транзистор "выключенным". Другое решение этой ситуации — поддерживать низкое сопротивление управления затвором верхнего МОП-транзистора в состоянии «ВЫКЛ».
Чувствительный резистор на выводе заземления моста H- обеспечивает простой метод измерения тока двигателя импульс за импульсом, независимо от того, вращается ли двигатель вперед или назад. Этот сигнал фильтруется и подается на ICM7555, чтобы запретить генерацию ШИМ, когда ток двигателя превышает допустимое значение.
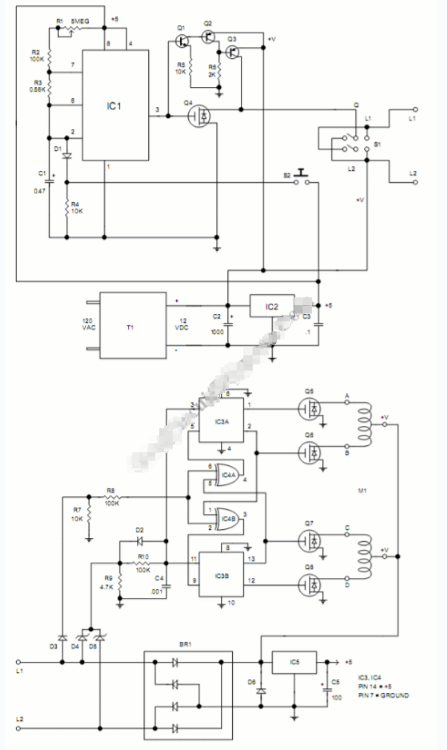
3. Принципиальная схема управления шаговым двигателем
Шаговые двигатели обеспечивают простое, недорогое-и точное управление положением. Шаговый двигатель может приводиться в движение с помощью схемы, установленной рядом с двигателем, и управляться с помощью схемы дистанционного управления по длинному кабелю. Схема интересна тем, что мощность как на двигатель, так и на схему драйвера передается по двум проводам, которые также передают сигналы управления.
Интегральная схема CMOS-таймера LMC555 (IC1) генерирует импульс длительностью 200 микросекунд для шагового двигателя и управляет его скоростью. Скорость двигателя можно изменять, изменяя частоту этого импульса, для этого предусмотрен переменный резистор R1. На выходе IC1 (вывод 3) отрицательный тактовый импульс возбуждает затвор силового полевого транзистора IRL530N (Q1), который немедленно закрывается и отключает плату драйвера от земли. Это прерывание питания посылает сигнал драйверу двигателя о необходимости шага двигателя. Направление вращения контролируется полярностью напряжения, подаваемого на схему драйвера через межсоединения L1 и L2.
Биполярный NPN-транзистор Q2 MPSA05 и PNP-транзисторы MPSA55 Q3 и Q4 инвертируют импульсы с вывода 3, поднимая сток Q1 на высокий уровень, когда Q1 выключен. Тумблер S1 устанавливает свое направление путем переключения полярности. Кнопка S2 запускает и останавливает двигатель, включая и выключая часы.
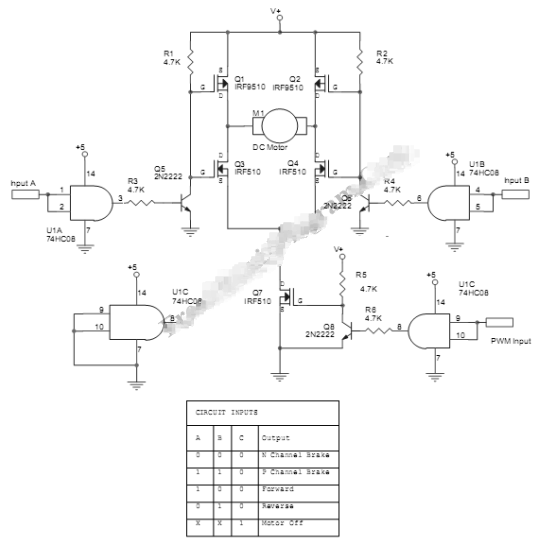
4. Принципиальная схема управления двигателем с ШИМ с управлением вперед, назад и торможением.
Эта схема управления двигателем с ШИМ обеспечивает различные элементы управления двигателем постоянного тока. Вы можете управлять двигателем постоянного тока вперед, назад или тормозить до его остановки.
В схеме используется МОП-транзисторный мост для управления двигателем, управляемым рядом логических элементов и небольших биполярных транзисторов. Напряжение двигателя может составлять 10-20 вольт, а ток должен составлять максимум 8 ампер. МОП-транзисторы должны быть оснащены соответствующими радиаторами. Вход V+ должен питаться рабочим напряжением двигателя постоянного тока (10–20 Вольт). Хотя МОП-транзистор рассчитан на работу с напряжением 100 В, вы можете использовать максимум 20 В, поскольку это напряжение также используется для управления затвором, которое обычно ограничено 20 В. Минимальное значение этого напряжения питания составляет 10 Вольт, поскольку затвор не откроется полностью, если напряжение упадет ниже 10 Вольт. Для этого приложения вы можете выбрать один из нескольких типов двигателей постоянного тока на 10–20 В.