

Введение
Промышленный контроль является ключевым компонентом промышленного производства. Программируемые логические контроллеры (ПЛК) служат ключевыми устройствами управления промышленной автоматизацией, широко применяемыми в различных отраслях народного хозяйства, включая промышленность, транспорт и коммунальное хозяйство. ПЛК — это промышленные устройства управления, разработанные путем интеграции микроэлектроники, компьютерных технологий, технологий автоматического управления и связи в последовательные контроллеры. Их целью является замена реле, выполнение логических, временных, счетных и других функций последовательного управления, тем самым создавая гибкие программируемые системы управления [1]. Традиционное программное обеспечение для промышленного управления ПЛК тесно связано с аппаратным обеспечением, а иностранные продукты доминируют на рынке, создавая такие проблемы, как высокая стоимость и недостаточная масштабируемость.
1. Эволюционные тенденции в промышленных системах управления
По мере того как наука управления объединяется с вычислительными, информационными и коммуникационными дисциплинами, теория управления развивается от классического управления с обратной связью и современного управления к интеллектуальному управлению,-управляемому данными. Системы управления переходят от единой-точечной системы управления и сетевого управления к распределенному облачному-управлению. Благодаря инновационной интеграции информационных и коммуникационных технологий (ИКТ) с эксплуатационными технологиями (ОТ) традиционные системы промышленного управления постепенно превращаются в новые системы промышленного управления. Эти новые системы отличаются взаимосвязанностью, масштабируемостью и возможностью принятия решений-на основе данных-, что проявляется в двух основных тенденциях:
(1) Переход от закрытых, изолированных специализированных архитектур управления к открытым, несвязанным архитектурам управления общего-назначения.
С появлением и развитием таких технологий, как 5G и периферийные вычисления, традиционная пятиуровневая архитектура промышленного управления ISA-95 смещается в сторону трех-уровневой "конечной-граничной-облачной" структуры. Среди них эволюция ПЛК уровня управления стала центром внимания всей отрасли. С технологической точки зрения задачи промышленного управления переходят от встроенных специализированных устройств к облачным-периферийным устройствам общего-назначения с возможностями обработки данных в-режиме реального времени. В оперативном плане задачи-мягкого реального времени, такие как логическое управление, все чаще централизуются на периферии или в облаке, тогда как задачи жесткого-реального времени, такие как управление движением, по-прежнему выполняются на полевых устройствах.
(2) Переход от обработки одной-задачи к распределенной совместной работе с несколькими-задачами
Традиционные ПЛК используют последовательную обработку задач. Однако расширение масштабов управления увеличивает объем и разнообразие задач, увеличивает различия в приоритетах между задачами и повышает требования к совместной работе. В частности, с внедрением технологий больших данных и искусственного интеллекта эффективное сотрудничество между традиционными задачами управления и ИТ-задачами,-управляемыми данными, требует перехода от одноузловой обработки к многоузловой совместной обработке в традиционных системах управления.
Пути технической разработки ПЛК на базе облака 2.5G-
Благодаря достижениям в области ИКТ,-особенно сетевые технологии, такие как 5G-облако 5G-ПЛК, стали ключевым решением традиционных ограничений ПЛК. В зависимости от места развертывания задач управления ПЛК современные облачные ПЛК 5G следуют трем основным путям технического развития:
(1) ПЛК на базе-облака-полевого уровня: задачи управления развертываются на промышленных шлюзах, что подходит для сценариев управления со средней-до-высокой-скоростью на полевом уровне. Он поддерживает циклы промышленного управления длительностью 1–5 мс и выше, обеспечивает высокую надежность и низкие затраты на развертывание.
(2) ПЛК-облака-на периферийном уровне: задачи управления развертываются на внутренних процессорах основной полосы частот (BBU), функциях плоскости пользователя (UPF) или платформах периферийных вычислений с множественным-доступом (MEC). Подходит для сценариев централизованного управления-на уровне цеха или завода со средними-до-низкими скоростями, поддерживает циклы промышленного управления длительностью 20 мс и выше при низких затратах на развертывание.
(3) ПЛК на базе-облака-: задачи управления развертываются на центральных облачных серверах, что подходит для низкоскоростных сценариев совместного управления на уровне предприятия. Благодаря использованию оптоволокна и детерминированных сетевых технологий сквозная-задержка-может быть снижена до 5 мс, но затраты на развертывание выше.
Существующая облачная-технология ПЛК на базе 5G сталкивается с такими проблемами, как противоречивая архитектура, отсутствие поддержки совместной работы на периферийных-конечных устройствах и невозможность оркестрации приложений ПЛК. В частности, сети 5G, обслуживающие промышленный контроль, сталкиваются с задержками, дрожаниями и проблемами надежности. Для решения этих проблем в данной статье предлагается техническая архитектура виртуализированного ПЛК 5G. Благодаря сотрудничеству «конечный-периферийный-облако» он обеспечивает три унификации: единую среду выполнения, единое планирование развертывания и единый портал разработки и эксплуатации.
3. Техническая архитектура виртуализированного ПЛК 5G.
3.1 Типичные характеристики виртуализированного ПЛК
Технология виртуализации — это метод управления ресурсами, который создает уровень абстракции на компьютерном оборудовании с помощью программного обеспечения. Это разделяет аппаратные ресурсы одного компьютера на несколько виртуальных машин, повышая эффективность использования ресурсов и безопасность. Широко распространенная в облачных вычислениях технология виртуализации продолжает развиваться и совершенствоваться, расширяя свое применение в различных областях и аппаратных архитектурах.
Виртуализация ПЛК (vPLC) создает виртуализированную среду выполнения, отделяя задачи управления ПЛК от физического оборудования. Это позволяет развертывать задачи ПЛК на различных устройствах сетевых элементов. vPLC обладает тремя ключевыми характеристиками:
(1) Программное обеспечение ПЛК-Аппаратное развязывание:Традиционные ПЛК используют встроенное оборудование и операционные системы-реального времени с тесной взаимосвязью программного-аппаратного обеспечения. vPLC представляет среду выполнения ПЛК, которая управляет загрузкой, выполнением и планированием задач, тем самым отделяя задачи ПЛК от операционной системы-реального времени.
(2) Выполнение виртуального ПЛК:Технология виртуализации позволяет развертывать и использовать гетерогенные операционные системы на оборудовании общего-назначения. Среда выполнения ПЛК работает в виртуальной операционной системе, отделяя задачи ПЛК от базового оборудования.
(3) Оркестровка и планирование ПЛК:По своей сути vPLC функционирует как программный сервис ПЛК. Его можно организовать и развернуть в «граничных-облачных» системах, а также динамически планировать во время выполнения, обеспечивая гибкость и масштабируемость, заметно отличающиеся от традиционных ПЛК.
По сравнению с традиционными ПЛК, vPLC повышает гибкость и масштабируемость системы, снижает затраты на оборудование и эксплуатационные расходы, а также значительно облегчает модернизацию и модернизацию производственных линий.
3.2 Виртуализированный ПЛК обеспечивает единую техническую основу для промышленных систем управления 5G
Промышленная система управления 5G, основанная на vPLC, призвана создать открытую архитектуру управления-как-a-услуги (CaaS). Функции управления ПЛК можно развертывать повсеместно и гибко повторно использовать, обеспечивая возможность автоматического управления устройствами по принципу «подключай-и-» в гетерогенных сетях. Архитектура системы построена на основе концепции совместной работы «конечного-периферии-облака», включающей уровни эксплуатации, обслуживания и разработки.
(1) Уровень выполнения: основанный на технологии-виртуализации в реальном времени, он обеспечивает унифицированную-среду выполнения в реальном времени для vPLC на оборудовании общего-назначения. Виртуализация поддерживает смешанное развертывание операционных систем-реального и не-реального-времени, обеспечивая динамическое масштабирование vPLC.
(2) Сервисный уровень: отвечает за развертывание vPLC на различных физических узлах, одновременно управляя их жизненным циклом, обеспечивая унифицированное развертывание и планирование служб промышленного управления ПЛК.
(3) Уровень разработки: предоставляет среду разработки приложений ПЛК, инструменты компиляции и отладки, предлагая унифицированный портал разработки и эксплуатации для промышленных систем управления 5G.
Система промышленного управления 5G обладает множеством технических преимуществ. Во-первых, он обеспечивает унифицированную архитектуру для трех различных облачных-технологий ПЛК. С одной стороны, он поддерживает миграцию центров управления с поля на периферию или центральное облако, освобождая управление ПЛК от ограничений, налагаемых полевыми средами, и обеспечивая централизованное развертывание. С другой стороны, vPLC на периферийной- стороне обеспечивает управление полевыми устройствами с малой-задержкой, поддерживая различные приложения, работающие в режиме реального времени-в-времени, включая управление движением. Во-вторых, развертывание vPLC в различных элементах сети 5G обеспечивает интегрированные возможности «подключения + вычислительная мощность + функциональность ПЛК» для промышленного управления. Это создает новую, уплощенную систему промышленного контроля, разрушая монополию традиционных экосистем промышленного контроля. В-третьих, использование универсальной программно-аппаратной архитектуры снижает затраты на промышленное управление, ускоряя развитие «программно-определяемой отрасли».
4 ключевые технологии виртуализированных ПЛК 5G
4.1. Виртуализация-в реальном времени
Задачи ПЛК выполняются как процессы операционной системы циклически в соответствии с циклами промышленного управления. Каждый цикл должен гарантировать, что процесс ПЛК получает внешние входные данные и получает время обработки ЦП. Возможность операционной-реальной работы в режиме реального времени имеет решающее значение для предоставления надежных услуг управления ПЛК. Технология виртуализации в-режиме реального времени позволяет совместно-развертывать вычислительные задачи в-режиме-и не-реального-времени на оборудовании общего-назначения посредством программной/аппаратной виртуализации. Он поддерживает объединение вычислительных задач с нескольких встроенных устройств на одном-устройстве общего назначения. Обеспечивая производительность-в реальном времени, эта технология использует высокую адаптируемость оборудования универсальной операционной системы и богатые возможности приложений. Он предлагает такие преимущества, как снижение стоимости, размера и энергопотребления устройства, а также обеспечение совместимости в гетерогенных экосистемах устройств.
В настоящее время в отрасли используются различные методы виртуализации, в первую очередь их можно разделить на аппаратное разделение, полную виртуализацию, паравиртуализацию и виртуализацию операционной системы. Среди них следующие три подхода наиболее подходят для адаптации-виртуализации в реальном времени:
(1) Аппаратное разделение:Делит базовые аппаратные ресурсы на независимые разделы, каждый из которых работает под управлением собственной операционной системы. Аппаратное секционирование обеспечивает превосходную-производительность в режиме реального времени, приближающуюся к уровню "голого"-железа, но ему не хватает возможностей совместного использования ресурсов, он страдает от ограниченной масштабируемости и низкого использования ресурсов. Примечательно, что периферийный ввод-вывод требует предварительного-разбиения и не может быть повторно использован, что увеличивает техническую сложность.
(2) Контейнеры Linux-реального времени:Преобразуйте Linux из системы-разделения времени в систему реального-времени, используя такие методы, как Preemption Patch или Xenomai. Затем используйте упрощенную виртуализацию контейнеров для изоляции ресурсов, создавая виртуализированную среду выполнения-реального времени для ПЛК. Этот подход полностью использует зрелую экосистему программного и аппаратного обеспечения Linux, сокращая затраты на перенос программного обеспечения ПЛК. Хотя у контейнеров низкие эксплуатационные расходы, производительность модифицированного ядра Linux в реальном времени-по-прежнему уступает специализированным операционным-операционным системам реального времени (RTOS), что приводит к дрожанию и сбоям в таких сценариях, как управление сервоприводом.
(3) Виртуализация микроядра:Развертывает RTOS и операционные системы общего-назначения (GPOS) в гибридной конфигурации с использованием микроядра в качестве гипервизора типа-1. Микроядра предлагают упрощенную функциональность, меньшие накладные расходы и повышенную безопасность по сравнению с монолитными ядрами, обеспечивая как аппаратную виртуализацию, так и высокую производительность в реальном времени. Эта технология активно развивается в промышленности, автомобильной информационно-развлекательной сфере и робототехнике, хотя проблемы включают в себя неразвитую техническую экосистему и сложную адаптацию оборудования.
Промышленные системы управления 5G могут выбирать различные подходы к виртуализации-в реальном времени в зависимости от сетевых элементов и сценариев приложений. Для периферийных и облачных-vPLC предпочтительным выбором является контейнерная технология-Linux реального времени. С одной стороны, модификация Linux-в режиме реального времени требует небольших накладных расходов и упрощает развертывание. С другой стороны, технологии планирования оркестрации контейнеров и резервного копирования являются зрелыми и представляют низкие риски. Учитывая высокие-требования к работе в режиме реального времени для периферийных-vPLC и необходимость совместной работы на периферийной-стороне, периферийным-vPLC следует отдавать предпочтение контейнерам-Linux реального времени или решениям для виртуализации на основе микроядра.
4.2 5G Детерминированные сети
5G industrial control systems impose two primary requirements on network connectivity. First is ultra-low latency air interface capability. In scenarios like industrial motion control, inter-controller communication, and high-speed logic control, short control cycles (1–5 ms) and stringent reliability requirements (>99,9999%) требуют высокой производительности беспроводного радиоинтерфейса для передачи данных между уровнями по вертикали и между системами по горизонтали. Во-вторых, детерминированная передача данных в гетерогенных сетевых средах. Неопределенность задержки,-вызванной сетью, является критическим фактором, влияющим на стабильность системы управления. Существующее моделирование системы линейного-перехода в сети может компенсировать нестабильные случайные задержки, но все еще не соответствует требованиям к производительности управления в реальном-времени.
Детерминированная сеть предоставляет пользователям гарантированное качество обслуживания (QoS), обеспечивая гибкое переключение между детерминированными и не-детерминированными услугами и автономный контроль над уровнями QoS. Типичные детерминированные сетевые технологии показаны в таблице 1. В целом, детерминированные сети представляют собой основной путь реализации промышленных систем управления 5G.. 5Детерминированные сети G (5GDN) используют высокоточные-синхронизацию часов, формирование трафика и методы резервирования ресурсов поверх разделения сети 5G для обеспечения детерминированной пропускной способности, детерминированной задержки и Надежность соединения 99,9999%. Это создает предсказуемую, планируемую, проверяемую беспроводную сеть с детерминированными возможностями, предлагающую «дифференцированный + детерминированный» сервис [5]. При интеграции с полевыми сетями и технологиями периферийных вычислений детерминированная сеть 5G обеспечивает сквозной--детерминированный контроль.
4.3 Совместная оркестровка "конечного-периферийного-облака"
Благодаря виртуализации-в режиме реального времени традиционные аппаратные устройства ПЛК преобразуются в аппаратно--развязанные программные службы ПЛК. В рамках облачной-граничной-конечной архитектуры 5G требуется гибкое развертывание программных сервисов ПЛК, что требует единой платформы оркестрации и планирования vPLC.
Оркестрация и планирование vPLC поддерживают развертывание vPLC в виде контейнеров или виртуальных машин на таких сетевых элементах, как промышленные шлюзы 5G, промышленные базовые станции 5G, промышленные UPF 5G и MEC. Методы оркестровки включают два типа: взаимосвязь между вычислительными чипами и микросхемами ввода-вывода (контроллер-IO, C2IO) и взаимосвязь между вычислительными чипами (контроллер-контроллер, C2C). C2IO относится к связи ПЛК-с-IO, охватывающей как сценарии главного ПЛК-к-ВВ, так и подчиненного ПЛК-к-ВВ. C2C обозначает связь ПЛК-с-ПЛК, в основном включающую управление ведущим ПЛК над подчиненными ПЛК. В типичных сценариях в облаке размещаются системы управления производством, промышленное программное обеспечение и системы управления корпоративной информацией. На периферии в основном развертываются главные ПЛК, отвечающие за взаимодействие с облачными системами. Эти главные ПЛК генерируют команды управления C2C и передают их подчиненным ПЛК, развернутым на периферии. Подчиненные ПЛК на стороне периферии-в основном обрабатывают связь C2IO, получая команды управления от главного ПЛК на стороне периферии для управления устройствами ввода-вывода на стороне-поля.
В отличие от систем оркестрации, таких как Kubernetes или Kubevirt, vPLC требует высокой-производительности и надежности в реальном времени. Стандартная оркестровка контейнеров или виртуальных машин с трудом соответствует строгим требованиям цикла промышленного управления. Оркестрация и планирование vPLC требуют некоторого жертвования масштабируемостью ради достижения превосходной-производительности и надежности в реальном времени. Среди них резервный горячий резерв vPLC представляет собой основной компонент структуры оркестрации и планирования.. 5G Модель оркестрации и планирования vPLC.
5. 5Внедрение виртуального ПЛК G
5.1 Тестовый сценарий и решение
Чтобы способствовать глубокой интеграции 5G и промышленных приложений, China Mobile в сотрудничестве с отраслевыми партнерами провела технические испытания 5G vPLC. Эта технология апробирована и внедрена на более чем десяти промышленных предприятиях. Взяв за пример типичного клиента, компания China Mobile развернула сеть 5G в производственном цехе клиента для предоставления сетевых услуг для погрузочно-разгрузочных работ с использованием автоматизированных транспортных средств (AGV). В зависимости от типа материала бизнес-платформа планирует отдельные маршруты движения AGV, направляя транспортные средства между автоматизированными системами хранения и различными сегментами производства.
Для удовлетворения этих требований в промышленной системе управления 5G используется кооперативная архитектура «Главный vPLC-Подчиненный vPLC»- (см. рис. 4). На периферии главный vPLC развертывается на UPF для централизации развертывания ПЛК. Он получает инструкции по задачам от системы управления производством (MES), инкапсулирует их в команды управления и отправляет их на подчиненные vPLC, находящиеся на AGV. Одновременно во время выполнения он получает обратную связь от подчиненных vPLC. На полевом уровне подчиненный vPLC развертывается на промышленном шлюзе управления 5G, обеспечивая замену ПЛК и терминального блока данных 5G (DTU) по принципу «два-в-одном». С одной стороны, подчиненный vPLC получает команды управления от главного vPLC и использует датчики для управления системой привода AGV, обеспечивая точное перемещение и позиционирование. С другой стороны, когда AGV достигает пункта назначения, подчиненный vPLC передает результаты выполнения задачи главному vPLC, сообщая о статусе завершения задачи.
5.2 Разработка системы
Контейнерная технология-реального времени используется для развертывания vPLC как на UPF 5G, так и на промышленных шлюзах, превращая их в промышленный UPF 5G и промышленный шлюз управления 5G. Ключевые конфигурации подробно описаны в Таблице 2.
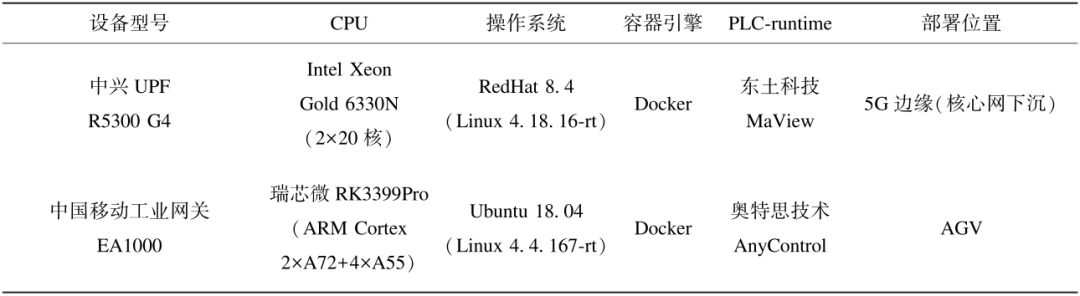
Архитектура системы, показанная на рис. 5, включает промышленный UPF 5G, промышленный шлюз управления 5G и платформу оркестрации. Основные усилия в области НИОКР заключаются в следующем.
(1) Модификация ядра Linux
Во-первых, исходные ядра UPF и шлюза были преобразованы в ядра реального-времени путем интеграции патча Preempt-RT. Модифицированные версии ядра — Linux 4.18.16-rt и Linux 4.4.167-rt. В условиях высокой нагрузки максимальная задержка обработки процесса была снижена с 8 мс до 500 мкс. Во-вторых, изоляция ресурсов ЦП была настроена таким образом, чтобы назначать задачи в реальном времени выделенным ядрам ЦП, что сокращало накладные расходы на переключение задач и еще больше снижало максимальную задержку обработки процесса ниже 300 мкс. В-третьих, механизм маршрутизации прерываний был разработан для перенаправления ответов периферийных прерываний на другие ядра ЦП для обработки, сводя к минимуму помехи при выполнении задач в реальном времени. Благодаря этим модификациям ядра Linux максимальная задержка обработки процесса была снижена до уровня ниже 100 мкс.
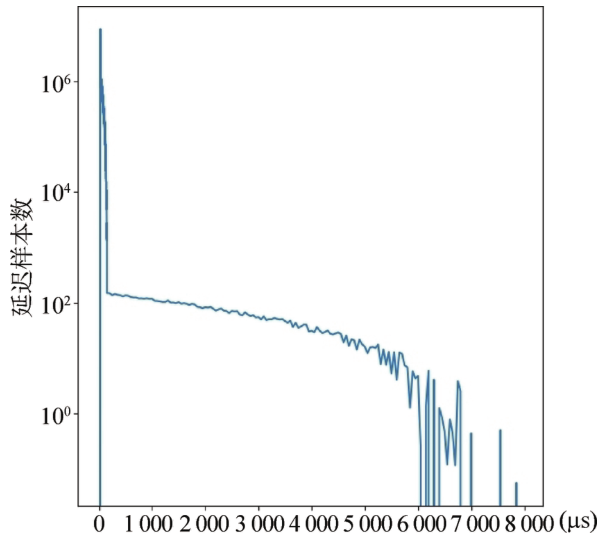 Задержка обработки процесса перед модификацией ядра Linux
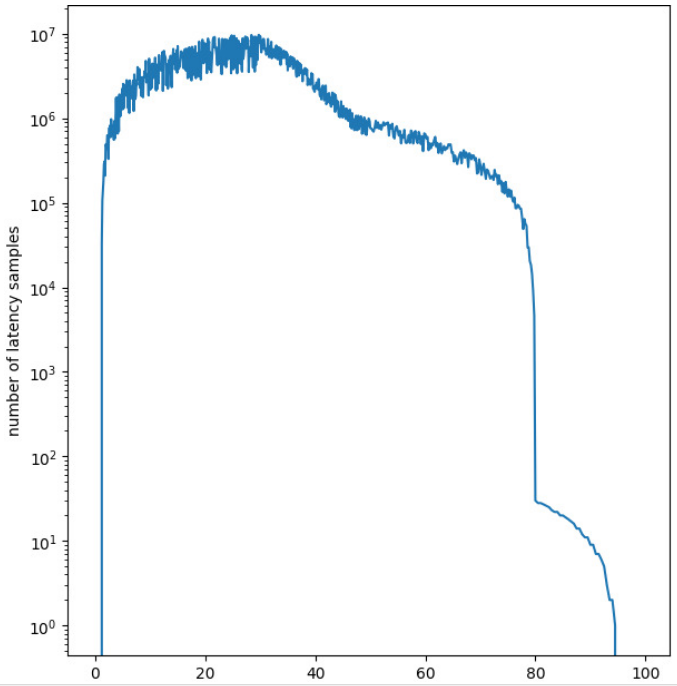 Задержка обработки после модификации ядра Linux
(2) Контейнеризация среды выполнения PLC-
Для поддержки динамического расширения ПЛК необходимо создать контейнерную виртуальную среду выполнения для среды выполнения ПЛК-. Сначала создайте образ контейнера ПЛК на базе Alpine Linux, в первую очередь интегрируя среду выполнения ПЛК-с 32/64-битными библиотеками динамической компоновки. В настоящее время система поддерживает два отечественных варианта исполнения ПЛК. Затем создайте тома контейнеров, соответствующие экземплярам vPLC, чтобы сохранить данные, созданные во время работы контейнера PLC. В-третьих, контейнерам ПЛК во время работы требуется доступ к периферийным ресурсам хоста. Для таких интерфейсов, как RS232/485 и CAN, доступ осуществляется посредством сопоставления файлов устройства. Для сетевых IP-интерфейсов доступ обеспечивается посредством сопоставления портов, в первую очередь сопоставления таких портов, как интерфейс загрузки программы ПЛК и внешние сервисные порты шины (например, подчиненные сервисные порты Modbus TCP).
(3) Оркестрация vPLC
Для поддержки унифицированной оркестровки UPF и шлюзов при одновременном сокращении затрат на ресурсы шлюза была разработана облегченная система оркестрации с использованием архитектуры B/S. Пользователи выполняют операции внешнего интерфейса через браузеры, а серверная часть включает модули управления и оркестровки для оркестрации и развертывания контейнеров ПЛК. Модуль управления, развернутый на серверах, в первую очередь обеспечивает веб-доступ, загрузку образов контейнеров и настройку/мониторинг контейнеров ПЛК. Модуль оркестрации развертывается как на UPF, так и на шлюзах, в первую очередь предлагая получение образа контейнера, настройку среды контейнера и управление средой выполнения. Модули управления и оркестрации взаимодействуют через HTTP. Если взять в качестве примера мониторинг времени выполнения контейнера, то модуль оркестрации периодически связывается с локальной службой Docker через клиент Docker для получения информации о состоянии контейнера, которая затем передается модулю управления. Когда модуль управления обнаруживает ненормальное состояние, он инициирует обработку исключений.
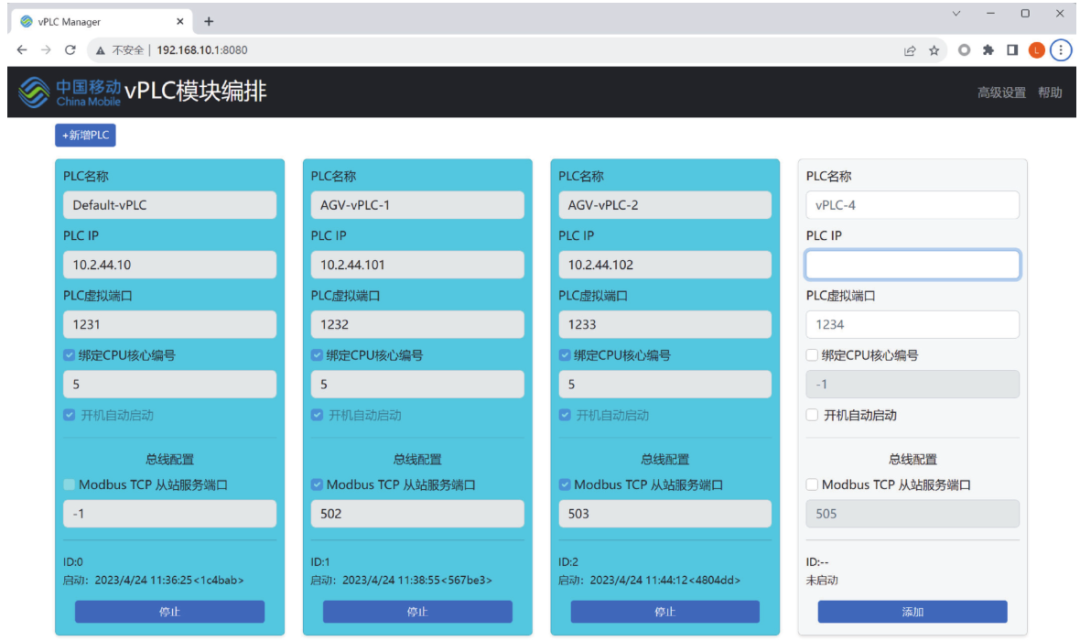 Интерфейс системы оркестровки виртуального ПЛК
5.3 Результаты испытаний
После развертывания промышленного UPF 5G и промышленного шлюза управления 5G связь Modbus TCP была настроена между главным vPLC и подчиненным vPLC, а также между подчиненным vPLC и устройствами ввода-вывода. Цикл промышленного управления ведомого vPLC был установлен на 5 мс, а цикл ведущего vPLC — на 20 мс. Каждый цикл управления главным vPLC включал один экземпляр связи с подчиненным vPLC. После расширенных эксплуатационных испытаний (14 дней) планирование AGV работало надежно, без остановок и сбоев в отклонении от маршрута. Главный vPLC показал среднее время выполнения 457 мкс, максимальное время выполнения 599 мкс и максимальный джиттер 532 мкс (см. рисунок 9). Промышленное управление обычно требует, чтобы джиттер задержки оставался в пределах 10–15 % цикла управления. Судя по этим измерениям, кооперативная архитектура главного-ведомого vPLC-в промышленных системах управления 5G может поддерживать циклы управления продолжительностью 5 мс и более, что соответствует требованиям к производительности для средних---высоко-скоростных- промышленных систем управления. Учитывая, что текущая задержка в эфире интерфейса 5G по-прежнему превышает 5 мс, кооперативное решение на периферии- сочетает в себе преимущества централизованного развертывания с поддержкой управления скоростью от средней-до-высокой- скорости по сравнению со схемами vPLC с-граничным развертыванием-стороной.
Стоимость традиционных решений ПЛК включает затраты на оборудование, такое как главные ПЛК, подчиненные ПЛК и DTU 5G. Решение для промышленной системы управления 5G включает затраты на лицензирование программного обеспечения промышленного UPF 5G и шлюзы промышленного управления 5G. По сравнению с традиционными решениями ПЛК, решение промышленной системы управления 5G обеспечивает значительное снижение затрат на закупку оборудования — более чем на 50%. Кроме того, промышленная система управления 5G поддерживает унифицированную оркестровку. Развертывание приложений ПЛК, обновления, а также операции/обслуживание могут быть централизованы и выполняться удаленно, обеспечивая гибкую масштабируемость и сокращая время эксплуатации и обслуживания более чем на 80%.
Таким образом, система промышленного управления 5G предоставляет услуги промышленного управления ПЛК посредством обновления программного обеспечения на элементах сети 5G без необходимости модификации оборудования или нарушения существующих операций UPF/шлюза. Он поддерживает средне---высоко-скоростное промышленное управление и предлагает такие преимущества, как разнообразные сценарии применения, снижение затрат, простота обслуживания и масштабируемость.
6 Заключение
С наступлением Четвертой промышленной революции ПЛК-ядро промышленного управления- изо всех сил пытаются удовлетворить растущие потребности промышленных связей. Интеграция ИКТ и ОТ, ускоряющая сближение технологий с различными производственными факторами, открывает огромные перспективы для создания систем промышленного управления следующего-поколения 5G. С одной стороны, 5G vPLC обеспечивает унифицированную техническую архитектуру и план действий для облачных ПЛК. С другой стороны, создание технологической экосистемы 5G vPLC будет стимулировать производителей ПЛК переходить от аппаратных продуктов к программным услугам, открывая новые возможности для развития отечественных технологий ПЛК и потенциально разрушая текущую рыночную ситуацию, на которой доминируют иностранные игроки с фрагментированными стандартами. В настоящее время промышленные системы управления 5G находятся на начальной стадии разработки. Необходимы совместные усилия всей отрасли для решения ключевых технических проблем в таких областях, как виртуализация микроядра, детерминированные сети и резервирование горячего резерва, постоянное совершенствование и совершенствование этих систем. В то же время укрепление сотрудничества с университетами для развития междисциплинарных талантов в области промышленной автоматизации и информатизации имеет важное значение для стимулирования высококачественного развития в сфере промышленного контроля.