

Выбор оптимального оборудования промышленной автоматизации, такого как двигатели, приводы и модули связи, требует пристального внимания к деталям. Например, Североамериканская национальная ассоциация производителей электрооборудования (NEMA) и Европейская международная электротехническая комиссия (IEC) демонстрируют многочисленные различия в номиналах двигателей и приводов.
Факторы, которые следует учитывать при выборе двигателей, приводов и контроллеров, включают входное и выходное напряжение и допуски, требуемые диапазоны скоростей и потребности в регулировании, требования к крутящему моменту, ускорению, рабочим циклам торможения, особые требования, такие как быстрая реакция или реакция по крутящему моменту, а также факторы окружающей среды, включая управление температурным режимом.
Требования к связи различаются в зависимости от положения устройства в иерархии промышленного управления. На уровне, ближайшем к границе производственного цеха, такие протоколы, как IO-Link, можно использовать для интеллектуальных датчиков и исполнительных механизмов, а EtherCAT, PROFINET, Modbus и другие протоколы соединяют системы движения, безопасности, ввода-вывода и машинного зрения.
Самый высокий уровень сетей промышленной автоматизации обычно использует Ethernet/IP для подключения различных контроллеров автоматизации, программных интерфейсов и облака, а также такие протоколы, как DisplayPort, для человеко--машинных интерфейсов (HMI). Между этими уровнями комбинация Ethernet/IP, EtherCAT и других протоколов соединяет полевой уровень цеха с операционным и контрольным уровнями.
Деталей слишком много, чтобы их можно было всесторонне охватить в рамках одного обсуждения. Вместо этого в этой статье представлены несколько рекомендаций, которые следует учитывать при выборе двигателей, приводов и модулей связи, а также примеры приложений, аппаратного обеспечения и протоколов от компаний [Siemens], [Phoenix Contact], [Omron Automation], Panasonic [Industrial] и [Schneider Electric].
Смещение фокуса
Двигатели и приводы являются общими элементами многих систем промышленной автоматизации. В качестве отправной точки для этого обсуждения полезно понять, какое место КПД двигателя занимает в более широком контексте производительности систем промышленной автоматизации и как сместился фокус.
Использование более эффективных двигателей может сэкономить до 6% энергии. Это хорошо. Однако добавление высокоэффективных-приводов и вспомогательных компонентов позволяет сэкономить до 30 % энергии.
Когда акцент смещается на комплексную оптимизацию системы, появляются настоящие изменения-в правилах игры. Учитывая все механические компоненты и добавляя средства связи для интеграции с промышленным Интернетом вещей (IIoT)-охватывающим операционный и заводской уровни, в конечном итоге достигая уровня предприятия и облака,-можно достичь экономии до 60 % энергопотребления и более высокой энергоэффективности (рис. 1).
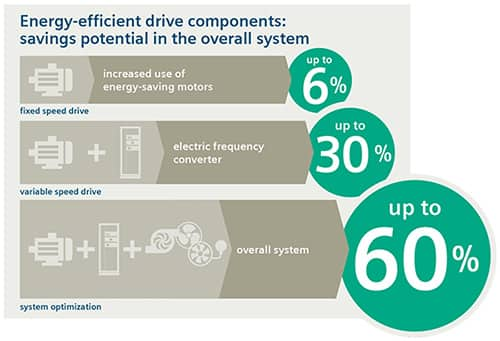 Рисунок 1. Расширенные уровни интеграции и связи могут сэкономить больше энергии и повысить производительность. (Источник изображения: Siemens)
Эко-дизайн моторных систем
IEC 61800-9 Часть 2, «Эко-проектирование систем двигателей - Определение и классификация энергоэффективности» может служить ключевым ресурсом. Он не фокусируется исключительно на эффективности двигателя, но подробно описывает ряд факторов производительности более высокого уровня для «систем моторного привода». ЧРП считаются комплектными приводными модулями (CDM), состоящими из «секции питания» входа переменного тока, «базового приводного модуля» (BDM), такого как сам ЧРП, и «вспомогательного оборудования», включая входные / выходные фильтры, сетевые дроссели и другие вспомогательные компоненты.
Стандарт далее определяет систему силового привода (PDS) как CDM плюс двигатель. Далее система двигателя описывается как PDS плюс оборудование управления двигателем, такое как контакторы.
Самый высокий уровень — это расширенный продукт или полная система, показанная на рисунке 1, которая добавляет оборудование механического привода, такое как коробки передач и нагрузочные машины. Более подробное описание стандарта эффективности IEC 61800-9-2 PDS см. в статье «[Каковы различные типы промышленных электроприводов с регулируемой скоростью?]».
Отправной точкой для определения «системы моторного привода» является сам двигатель.
Соображения по поводу двигателя
При правильном выборе и использовании двигатели могут быть высокоэффективными машинами. Это делает выбор двигателя важнейшей задачей для проектировщиков машин.
IEC измеряет мощность двигателя в киловаттах (кВт), а NEMA использует мощность в лошадиных силах (л.с.), что упрощает прямую эквивалентность. Однако IEC и NEMA используют разные расчеты эффективности; для двигателей одинаковой конструкции эффективность, указанная на паспортной табличке IEC, может немного превышать номинальные значения NEMA.
Фактический КПД двигателя тесно связан с конкретным применением. Следовательно, стандарты эффективности двигателя обычно обсуждаются с точки зрения уменьшенных потерь энергии, а не абсолютных значений эффективности.
IEC 60034-30-1 признает пять классов эффективности двигателя: от IE1 до IE5. Потери энергии между последовательными классами уменьшаются на 20%. Это означает, что двигатель IE5 «Ultra Premium» имеет потери на 20% ниже, чем двигатель IE4 «Super Premium». Дополнительные факторы требуют рассмотрения. В определенных сценариях двигатели с более высоким КПД могут иметь пониженный коэффициент мощности (PF).
В Северной Америке рейтинги энергоэффективности NEMA менее распространены, но не менее важны. NEMA признает коэффициент эксплуатации двигателя (SF), который не включен в стандарты IEC. Двигатель NEMA с SF 1,15 может работать непрерывно на 115 % своей номинальной мощности, хотя это приводит к более высоким рабочим температурам двигателя, что приводит к сокращению срока службы подшипников и изоляции.
МЭК определяет десять типов работы или коэффициентов эксплуатации (от S1 до S10), основываясь на таких соображениях, как непрерывная или прерывистая работа, изменение скорости и использование тормозов, а не SF.
NEMA и IEC различаются диапазонами напряжения и частоты, но оба выражаются в количествах «на единицу» (о.е.). В системе pu количества представлены в виде долей базового значения. NEMA идентифицирует ряд напряжений и частот двигателя. МЭК выделяет две «зоны» (рис. 2).
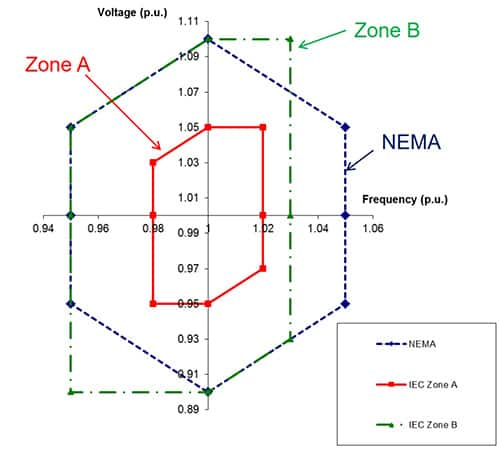 Рисунок 2: Сравнение диапазонов промышленного напряжения и частоты переменного тока NEMA и IEC. (Источник изображения: NEMA)
Повышение эффективности PDS
Моторные приводы являются ключевыми компонентами эффективности PDS, как определено в IEC 61800-9-2. Их можно классифицировать по-разному, например, по напряжению двигателя, уровню мощности, типу движения, поддерживаемым приложениям и т. д. Типы движения можно разделить на непрерывные и прерывистые. В зависимости от требуемой максимальной выходной мощности их можно разделить на категории с низкой-производительностью, средней производительностью и высокой производительностью.
Различные типы дисков поддерживают разные системные требования. Сервоприводы и двигатели хорошо-хорошо подходят для таких приложений, как робототехника, требующих быстрого ускорения, замедления и точного позиционирования. Устройства плавного пуска идеально подходят для непрерывной работы, например, для конвейеров, для которых характерен плавный пуск и остановка. Частотно-регулируемые приводы широко используются в различном промышленном оборудовании.
Некоторые линейки продуктов VFD оптимизированы для таких операций, как перекачка, вентиляция, сжатие, мобильное применение или механическая обработка. Приводы общего назначения серии Siemens SINAMICS G120 имеют мощность от 0,55 до 250 кВт (от 0,75 до 400 л.с.) и подходят для общепромышленного применения в автомобильной, текстильной и упаковочной промышленности.
Модель [6SL32203YE340UF0] работает от трехфазной сети с диапазоном входного напряжения от 380 до 480 В переменного тока ±10 %/-20 %. В Европе двигатели мощностью от 22 до 30 кВт рассчитаны на работу с напряжением 400 В, а в Северной Америке двигатели мощностью от 30 до 40 л.с. рассчитаны на работу с напряжением 480 В (рис. 3).
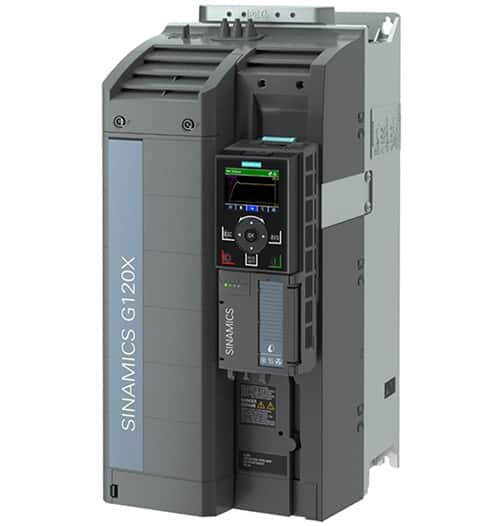 Рис. 3. Этот частотно-регулируемый привод можно использовать с двигателями мощностью от 22 до 30 кВт, в зависимости от рабочего напряжения. (Источник изображения: DigiKey)
VFD – не единственный ключ к эффективному проектированию PDS. В статье «[Какие вспомогательные продукты необходимы для максимизации эффективности использования VFD и VSD? - Часть 1]» рассматриваются некоторые важные вспомогательные компоненты.
Коммуникация и оптимизация системы
Хотя двигатели и приводы расположены на первом или полевом уровне производственного цеха, они не являются самым низким уровнем в коммуникационной иерархии Индустрии 4.0. Это положение относится к функциям уровня 0, таким как датчики и исполнительные механизмы. Более того, над уровнем поля существует несколько уровней. Чтобы максимизировать общую эффективность, производительность и устойчивость предприятия Индустрии 4.0, необходима своевременная и эффективная связь между иерархией коммуникаций и облаком. Следующие протоколы облегчают подключение к облаку:
- uOPC PubSub Bridge объединяет несколько потоков данных операционных технологий (OT).
- MOTT Broker получает сообщения и пересылает их пользователям в зависимости от тем сообщений.
Уровень 1 включает в себя больше, чем просто приводы и двигатели. Главные модули Fieldbus (FMU) облегчают связь и упрощают интеграцию приводов и других устройств. FMU поддерживают различные протоколы, включая PROFINET, PROFIBUS, DeviceNet, CANopen и другие. Использование FMU обеспечивает возможность подключения,-независимого от производителя.
Модель Panasonic [AFP7NPFNM] представляет собой PROFINET FMU. Он имеет интегрированную библиотеку функций с программным обеспечением, что значительно сокращает время разработки конкретных прикладных решений.
Датчики, исполнительные механизмы и уровень безопасности 0
Чтобы максимизировать экономию энергии PDS в VFD, необходимо снизить уровень подключения до уровня 0. Интеграция датчиков, исполнительных механизмов и устройств безопасности, таких как световые завесы, на уровне 0 значительно повышает эффективность, обеспечивая экономию энергии, превышающую 30%.
Общие протоколы для подключения функций уровня 0 включают DeviceNet, HART, Modbus и IO-Link. IO-Link – это двухточечный--протокол, соединяющий датчики и исполнительные механизмы с контроллерами более высокого-уровня. Доступный как в проводном, так и в беспроводном исполнении, он все чаще применяется в Индустрии 4.0 как экономически-эффективная альтернатива.
[Главные устройства Omron NX-ILM400] IO-Link могут сочетать стандартный ввод-вывод с высокоскоростным-синхронным вводом-выводом. Стандартный цифровой ввод-вывод предлагает 16 соединений на устройство, включая следующие опции:
- Четыре 3-проводных датчика с питанием
- Восемь 2-проводных контактных входов или выходов исполнительных устройств
- Шестнадцать однопроводных соединений для датчиков и исполнительных устройств, подключенных к общему источнику питания.
PDS уровня 2 и выше
Коммуникация на высоком-уровне улучшает работу на местах, но она необходима для максимизации организационной эффективности и производительности. От уровня 2 до уровней 3 и 4 для облака требуются такие протоколы, как Ethernet/IP, EtherCAT и Modbus TCP/IP.
Устройства, используемые для установления этих соединений, включают программируемые логические контроллеры (ПЛК) или промышленные персональные компьютеры (IPC). ПЛК — это компьютеры, оптимизированные для промышленной автоматизации и управления. В типичных приложениях ПЛК контролирует входные данные от машин и связанных с ними датчиков, принимает решения на основе своего программирования и отправляет управляющие выходные данные.
Хотя IPC могут выполнять функции,-подобные ПЛК, они являются устройствами-более общего назначения. Под управлением таких операционных систем, как Linux или Windows, они получают доступ к более широкому спектру программных инструментов и обычно подключаются к HMI (хотя многие ПЛК также подключаются к HMI). ПЛК, как правило, ориентированы на машины, в то время как IPC предлагают больше эксплуатационных возможностей.
Различие между ПЛК и ПК становится все более размытым. Например, ПЛК [1069208] Phoenix Contact работает под управлением операционной системы Linux. Как и традиционные ПЛК, его можно программировать с использованием символьной блок-схемы (SFC), лестничной диаграммы (LD), функциональной блок-схемы (FBD) и структурированного текста (ST). Он включает в себя три независимых интерфейса Ethernet и может подключаться к PROFICLOUD.
Schneider Electric предлагает IIoT Edge Box [HMIBMIEA5DD1E01] для приложений, использующих возможности IPC. В этой безвентиляторной конструкции используется двухъядерный-процессор Intel Atom Apollo Lake E3930, работающий на частоте 1,8 ГГц. Он оснащен одним слотом расширения mini PCIe и девятью коммуникационными портами.
Заключение
В этой статье кратко излагаются некоторые рекомендации, которые следует учитывать проектировщикам при выборе двигателей, приводов и коммуникационных модулей для установок Индустрии 4.0. Это далеко не исчерпывающе. Его цель — дать пищу для размышлений и некоторые ресурсы для дальнейших исследований.